
Автоматическая подача паллет
Магазин пустых поддонов, конвейерная позиция укладки и контроль положения. Загрузка стопы — погрузчиком; выдача паллет согласована с роботом.
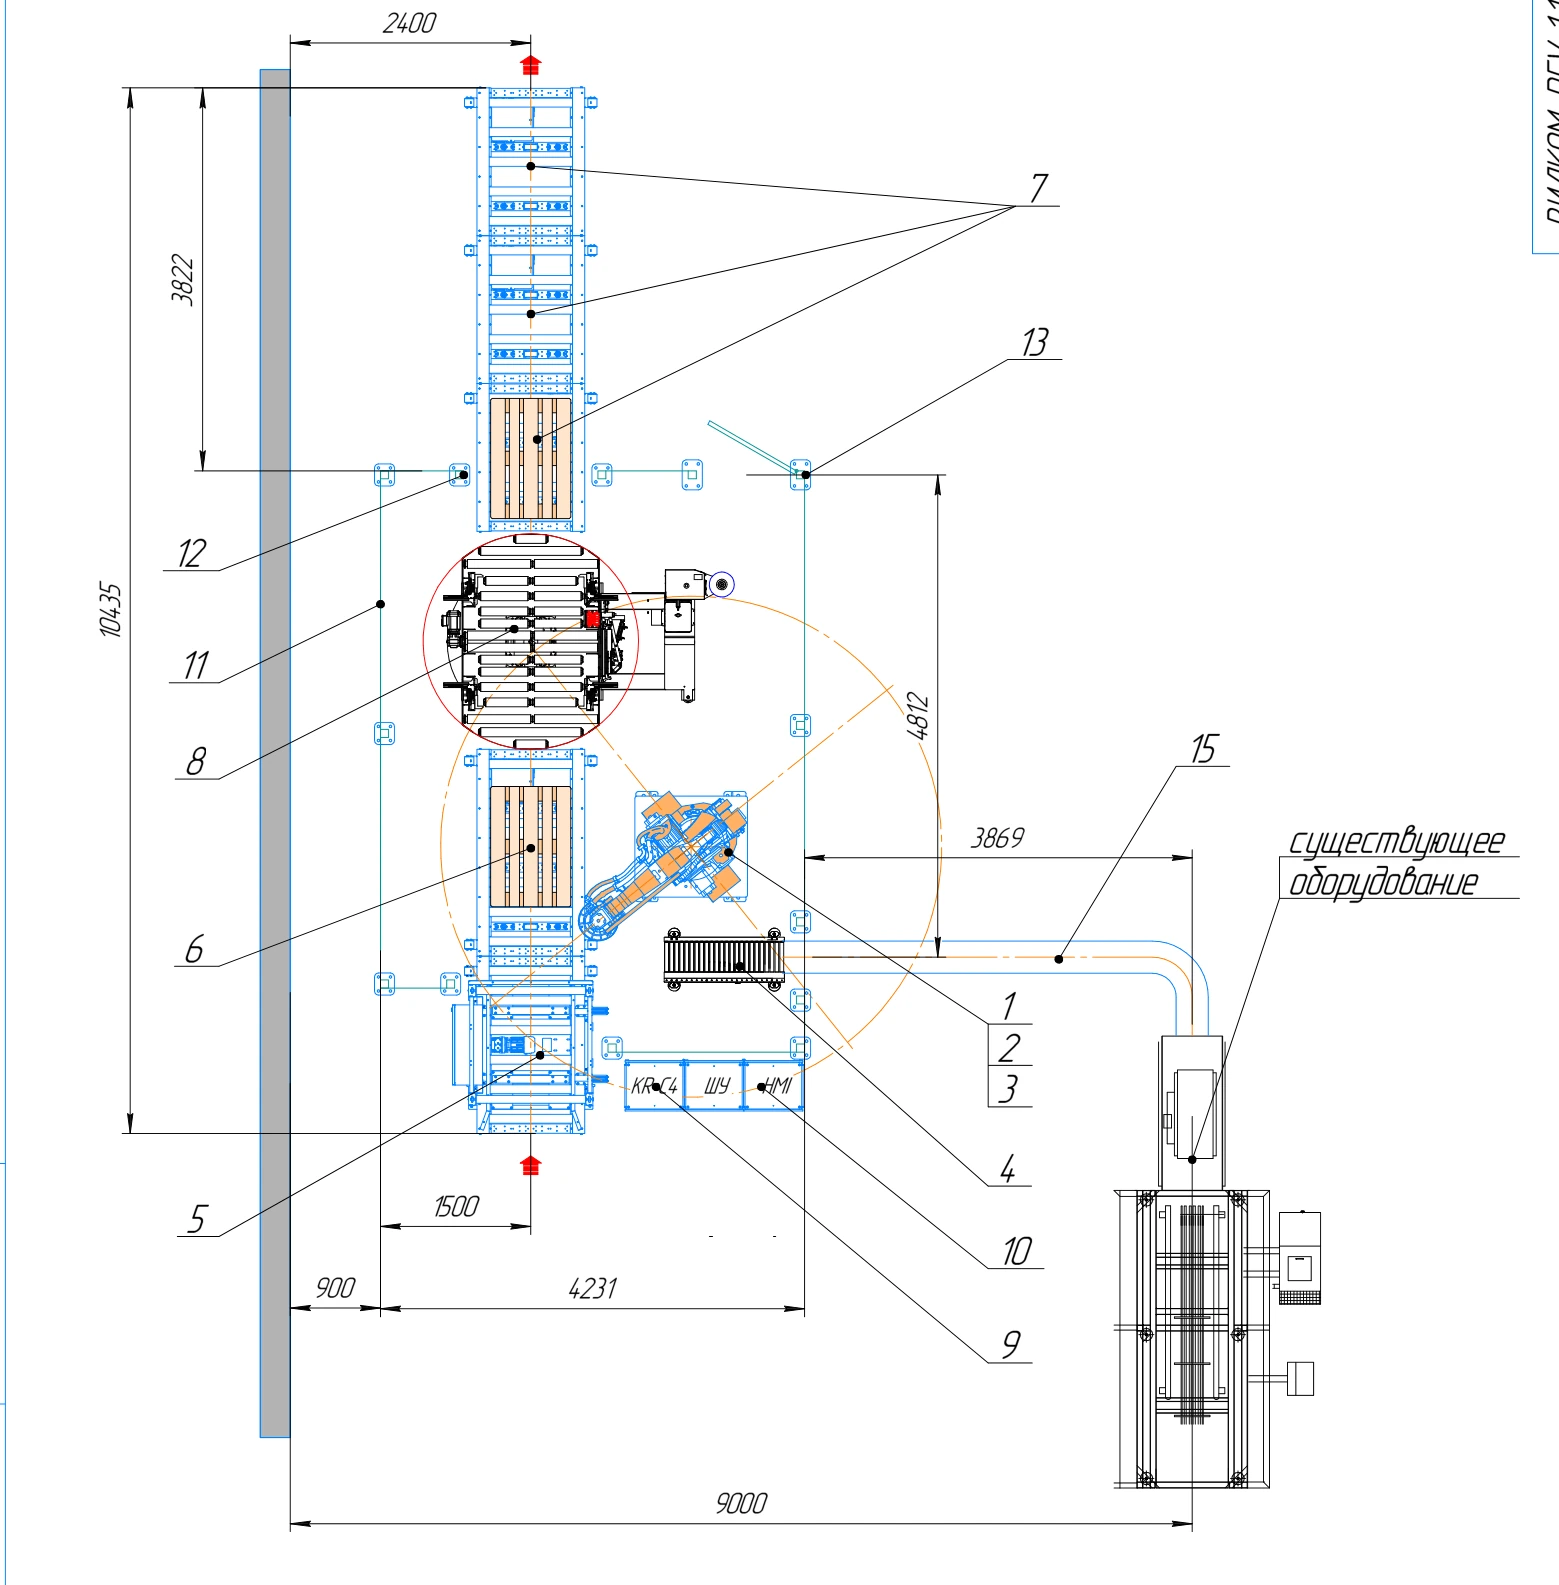
Конвейер передаёт упаковку на позицию взятия. Датчики подтверждают её наличие и готовность к захвату.
Робот берёт упаковку боковым захватом и укладывает по рецепту. Подвижная щека прижимает её к неподвижной.
Сформированная паллета поступает на обмотчик. Натяжение плёнки и число витков задаются под груз.
Выходные секции накапливают готовый груз. Диспенсер подаёт пустую паллету для следующей укладки.
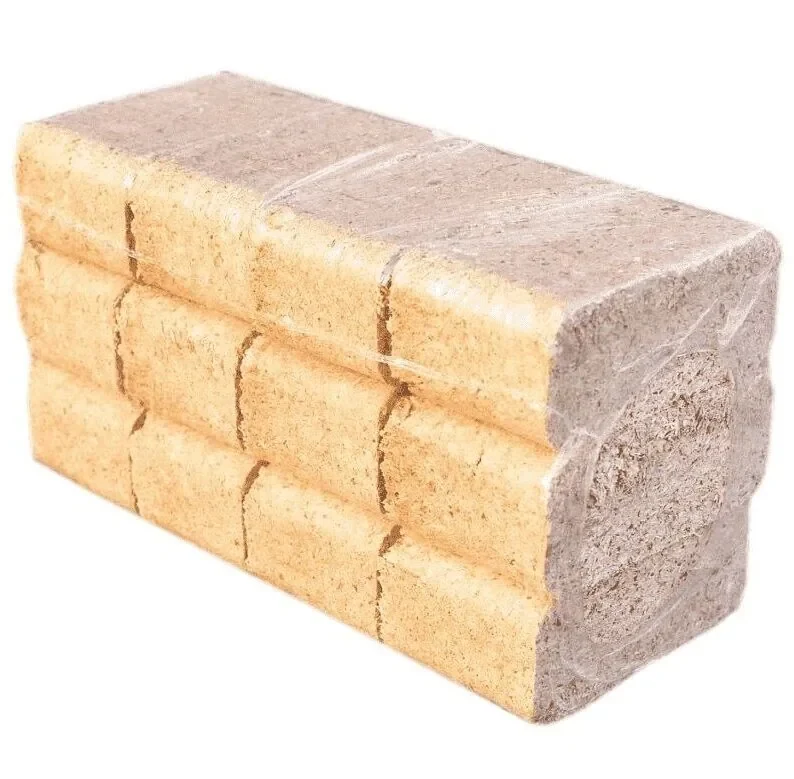
Показанная компоновка разработана для брикетов RUF. По той же схеме можно организовать паллетирование коробов и других штучных грузов, изменив оснастку, подачу и рецепты укладки.
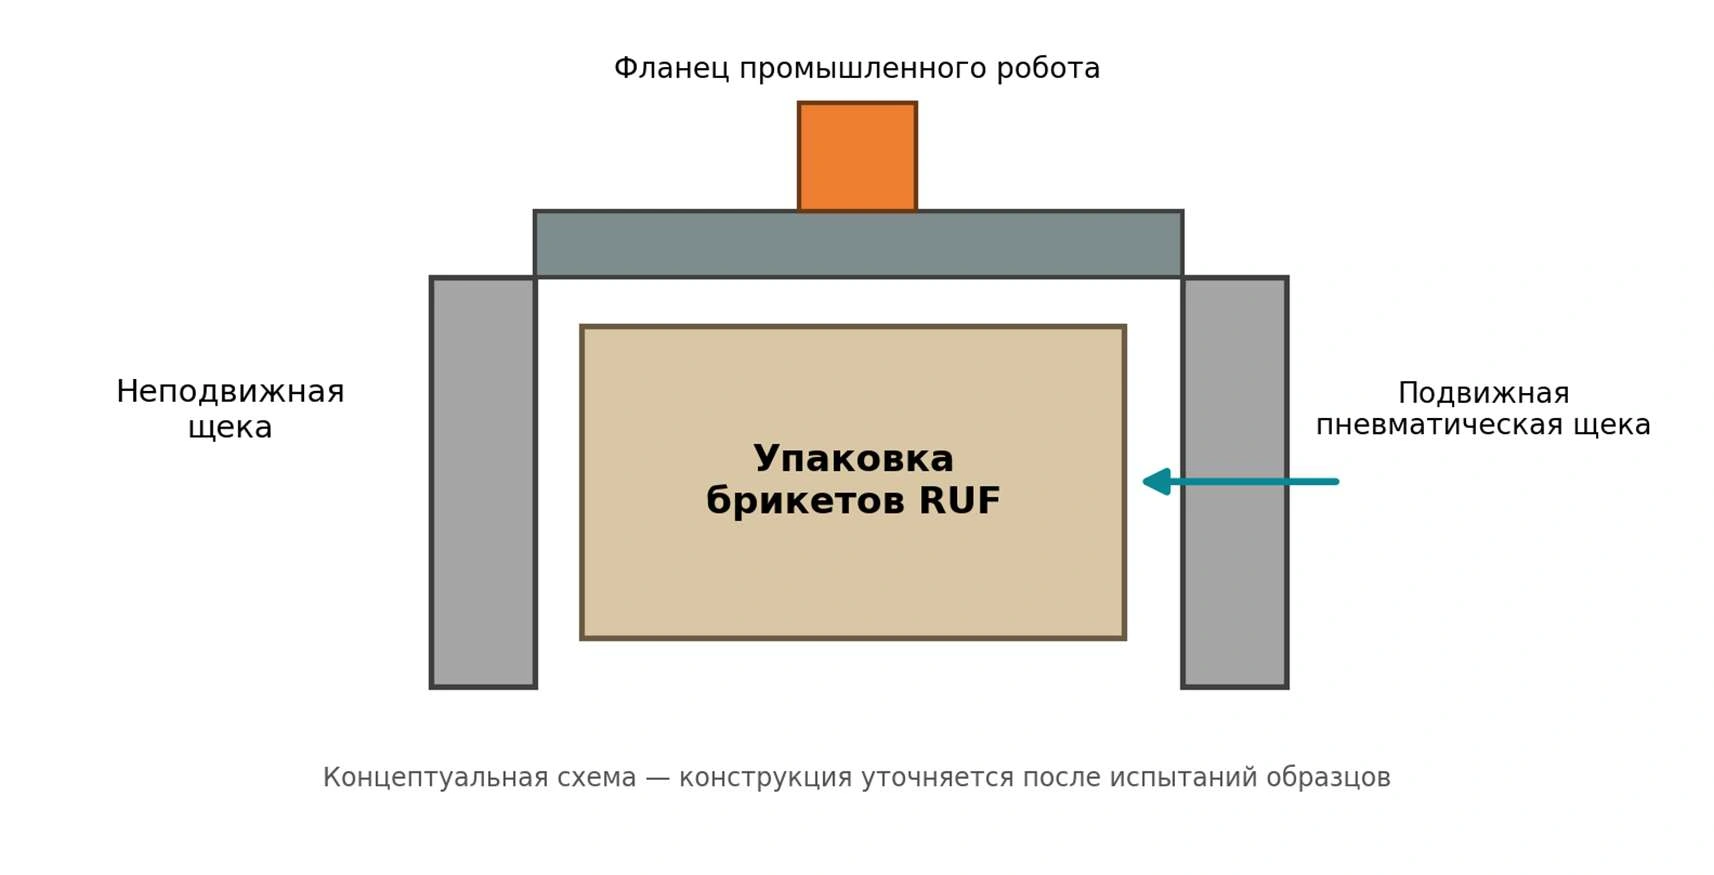
Проверяем взятие на образцах вашего продукта. Захват должен удерживать груз при переносе и отпускать его на паллете без смещения соседних упаковок.
Магазин пустых поддонов, конвейерная позиция укладки и контроль положения. Загрузка стопы — погрузчиком; выдача паллет согласована с роботом.
Автоматический обмотчик с поворотным столом, зажимом и обрезкой плёнки. Настраиваются количество витков, натяжение и скорости под устойчивость груза.
Контроллер координирует робота, конвейеры, диспенсер и обмотчик. Панель оператора позволяет выбирать рецепт, видеть состояние участка и причины остановок.
Цикл 7 секунд соответствует примерно 514 укладкам в час при непрерывной работе с одной упаковкой за перенос. Для вашего продукта проверяем траекторию, массу и способ взятия. Затем учитываем дополнительные операции и остановки, чтобы определить рабочую производительность комплекса.
Количество грузов на паллете зависит от их размеров и схемы слоёв. К времени переноса добавляем смену паллет и укладку прокладок, если её выполняет робот. Проверяем, успевают ли подача и обмотчик: темп всего комплекса определяется согласованной работой узлов.
Оборудование для укладки упаковок брикетов, подачи поддонов и финишной обмотки. Конкретные исполнения подбираем под массу паллеты и темп участка.

Переносит упаковки брикетов боковым захватом. Нагрузку и рабочую зону выбираем с учётом массы продукта и оснастки.
Выбрать исполнение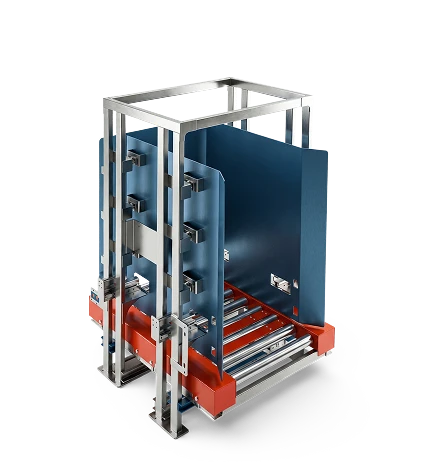
Подаёт пустой поддон на позицию укладки. Вместимость магазина согласуем с расходом паллет и загрузкой погрузчиком.
Выбрать исполнение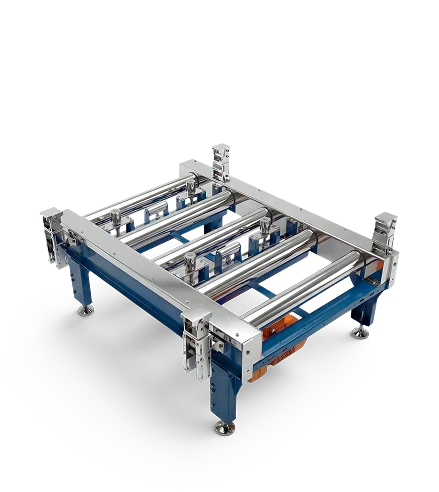
Связывает укладку, обмотку и выходной буфер. Нагрузку секций определяем по полной массе паллеты с брикетами.
Выбрать исполнение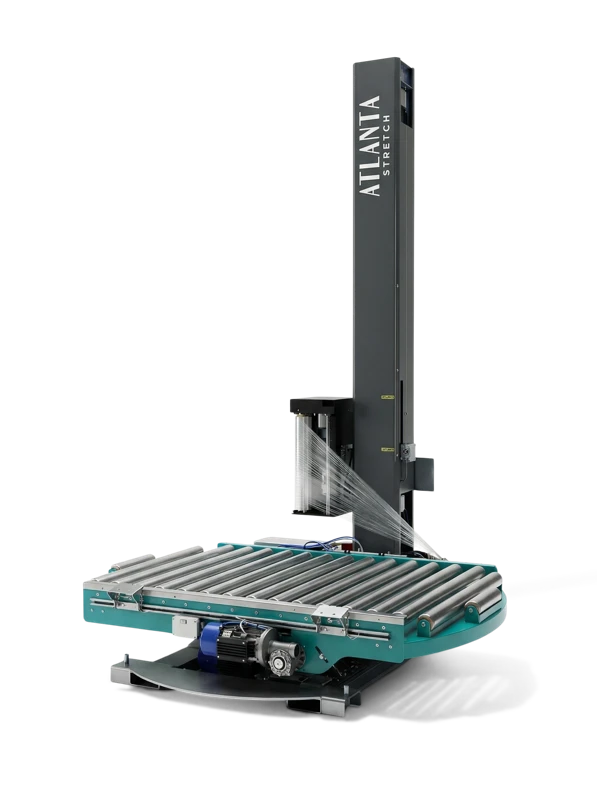
Фиксирует сформированную паллету плёнкой. Для исходной схемы рассматривается автоматическое исполнение с поворотным столом.
Выбрать исполнениеПришлите фото продукта, размеры, массу и требуемый выпуск. Проработаем подачу, захват и укладку, подберём обмотку и буфер, оценим состав комплекса и бюджет.
Обсудить адаптацию решения и состав работ.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruРазобрать брикеты, схему укладки и упаковку паллет.
+7 (905) 116-61-34dmitry.rybin@somit-tech.ru