
Рецепты для каждого короба
Для согласованных форматов задаём положение коробов, рисунок слоя и высоту паллеты. Смену рецепта связываем с выпускаемой продукцией.
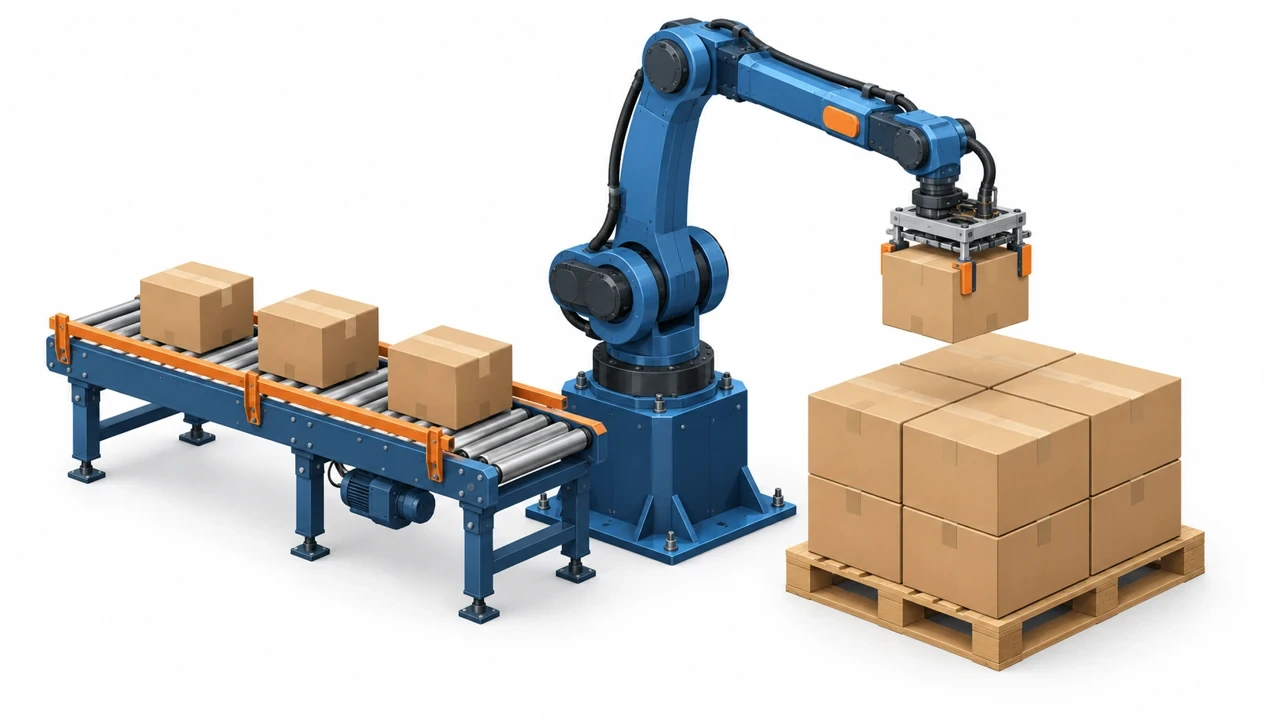
Для согласованных форматов задаём положение коробов, рисунок слоя и высоту паллеты. Смену рецепта связываем с выпускаемой продукцией.
Подбираем оснастку по массе, размерам и прочности короба. Один захват для нескольких форматов рассматриваем после проверки диапазона.
Конвейер и пост подготовки приводят короб или группу в положение для взятия. Накопление согласуем с циклом робота.
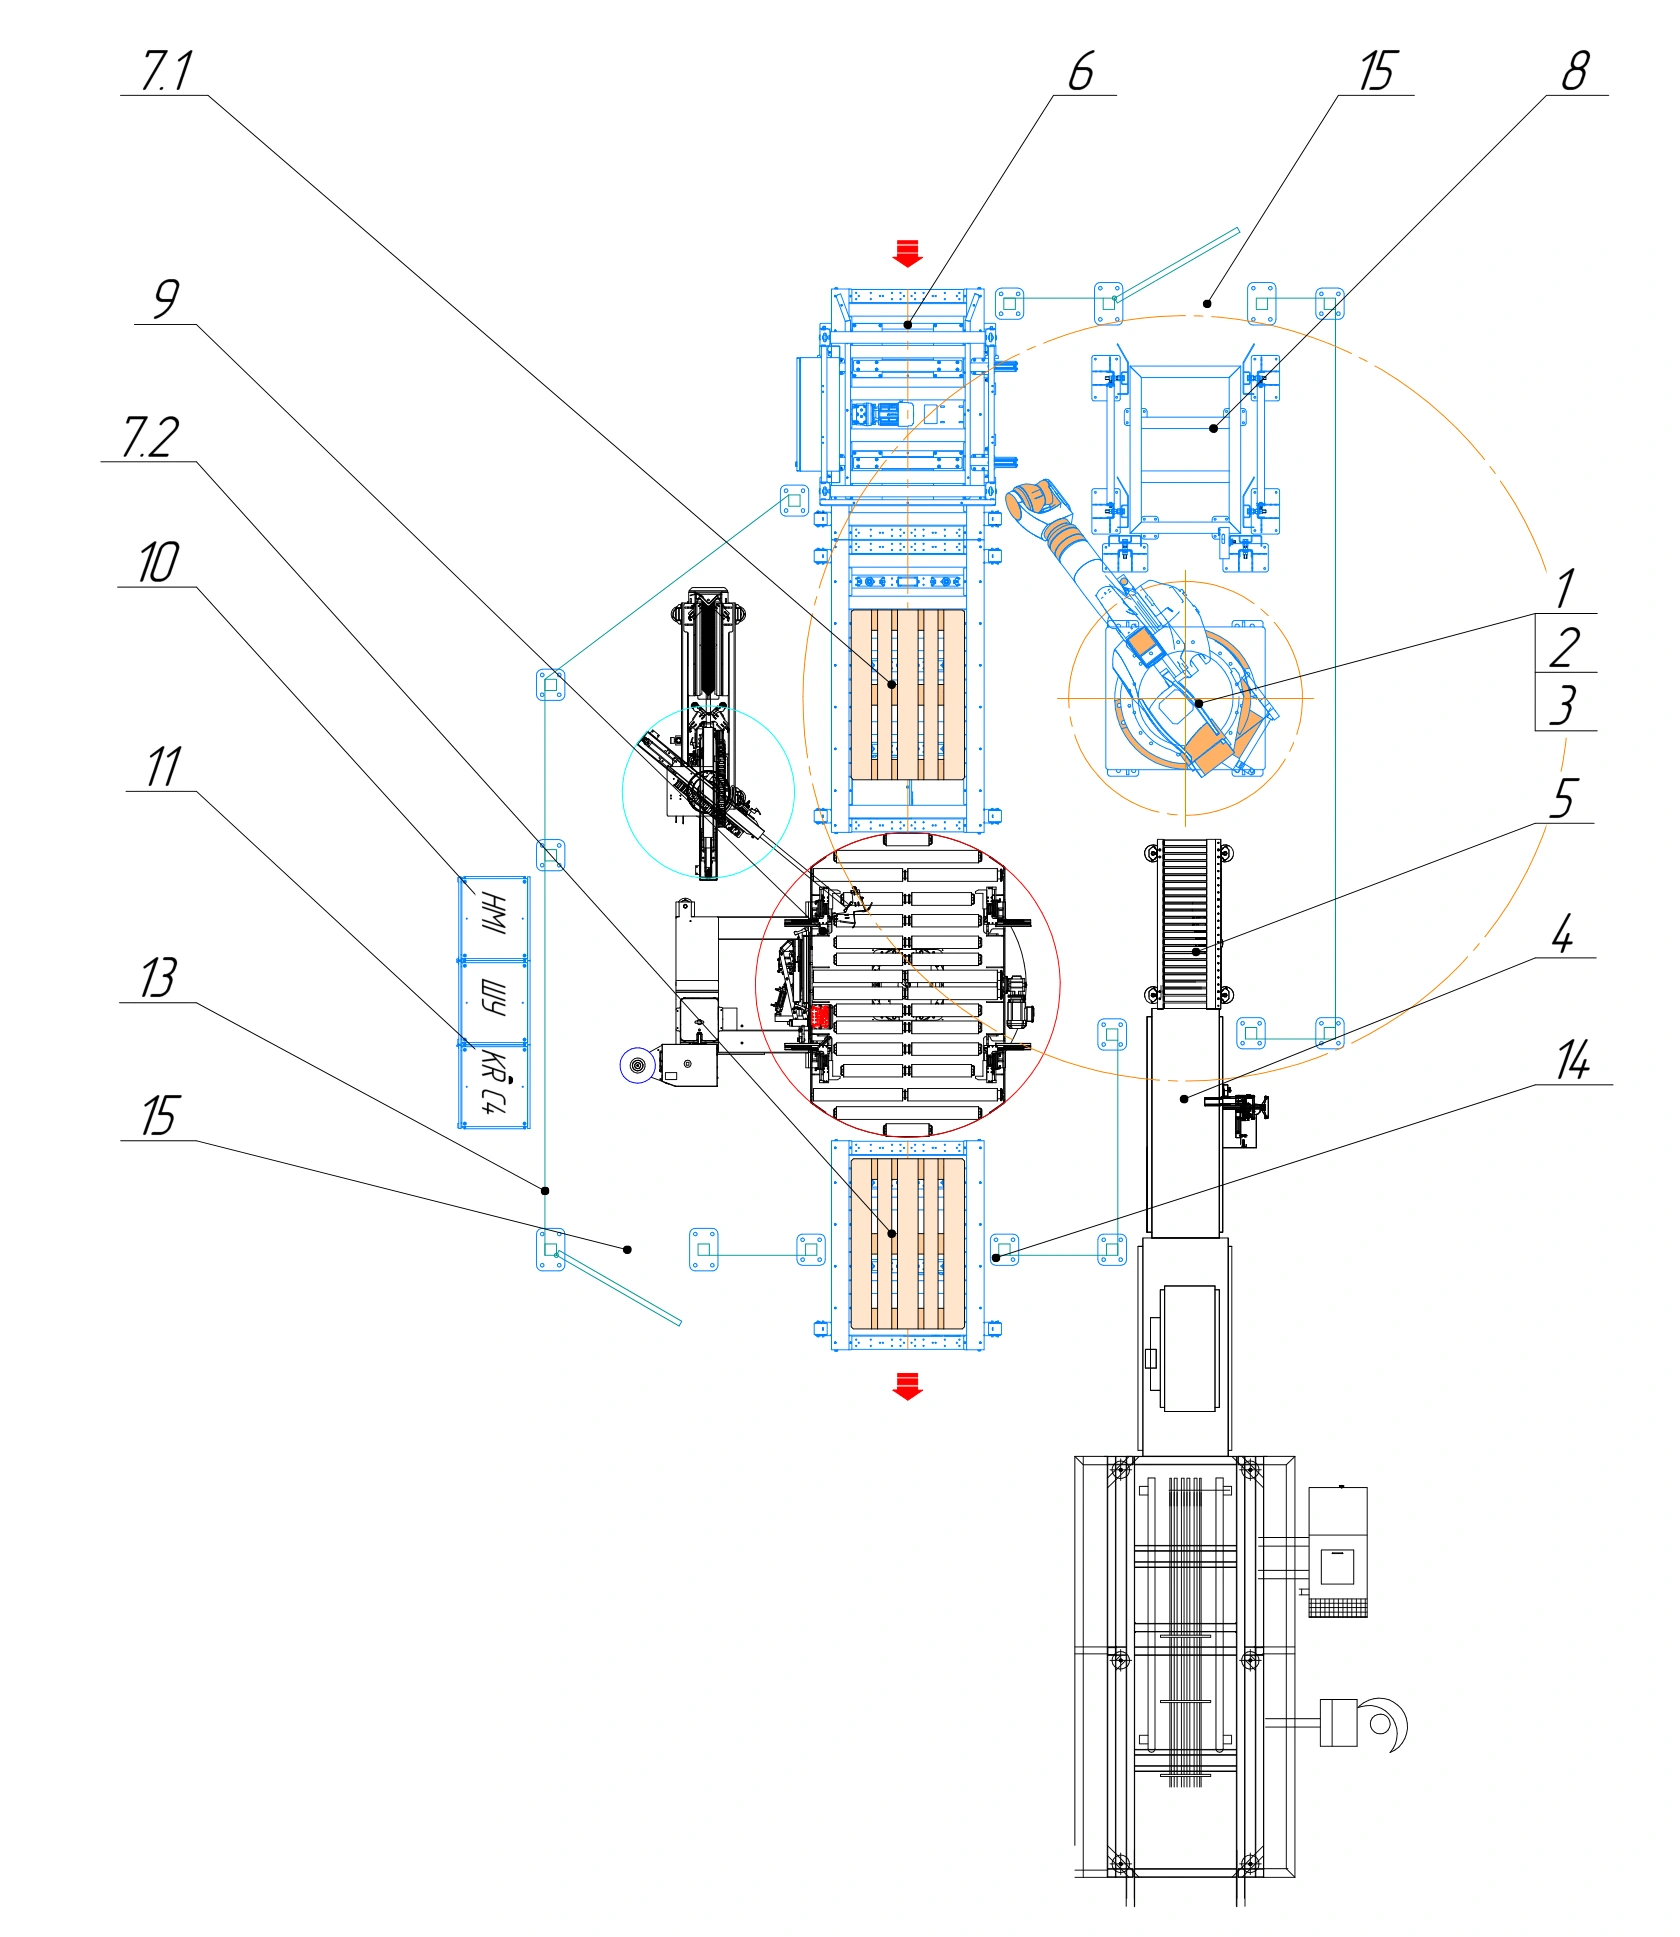
В исходном ТКП рассмотрены 14 типоразмеров коробов. Схема показывает, как связать подачу, роботизированную укладку и работу с паллетами в одном участке.
Для вашего ассортимента заново определим диапазон захвата, допустимую массу и рецепты. Количество форматов само по себе не подтверждает возможность работать одной оснасткой.
Конвейер передаёт упаковку к роботу. Пост подготовки обеспечивает выбранную ориентацию и подтверждает готовность взятия.
Захват фиксирует короб или группу. Контроль удержания и допустимые контактные усилия согласуем с упаковкой.
Робот выполняет рецепт укладки. Положение коробов и прокладки задаются требованиями к устойчивости паллеты.
Готовый груз передаётся на выдачу. Пустая паллета занимает рабочий пост, и система разрешает следующий цикл.
Состояние гофрокартона, масса содержимого, выступающие клапаны и деформация влияют на взятие. Поэтому для выбора оснастки нужны характерные образцы, а для расчёта темпа — выпуск и рецепты паллет.
Зафиксируем допустимый диапазон продукции, способ переналадки и условия приёмки комплекса.
Оборудование для укладки коробов и паллетной логистики. Модель робота, захват и периферию согласуем под ассортимент и компоновку.

Переносит короб или группу коробов на паллету. Грузоподъёмность, рабочую зону и захват проверяем на всём ассортименте.
Выбрать исполнение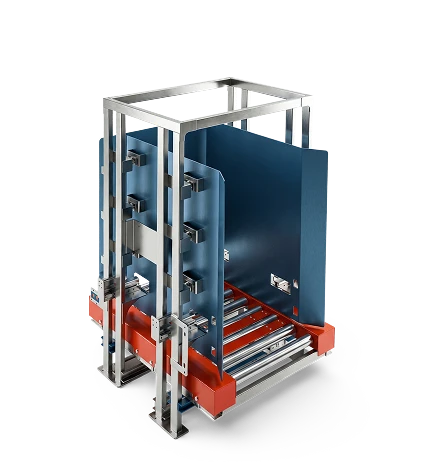
Автоматически подаёт пустую паллету на пост укладки. Запас тары согласуем с выпуском и обслуживанием участка.
Выбрать исполнение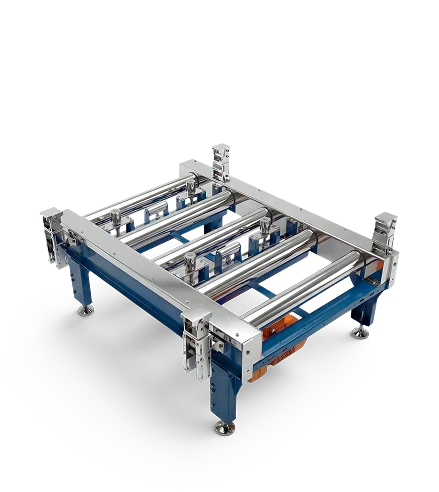
Связывает пост укладки с упаковкой и выдачей. Длины секций и количество мест накопления выбираем по потоку.
Выбрать исполнение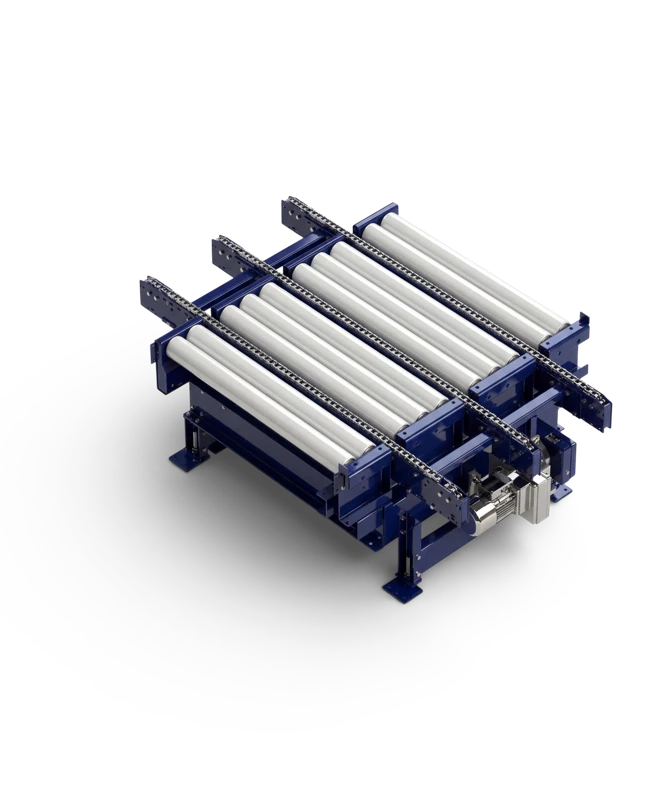
Соединяет продольное и поперечное направления паллетной трассы. Применение зависит от расположения постов.
Выбрать исполнение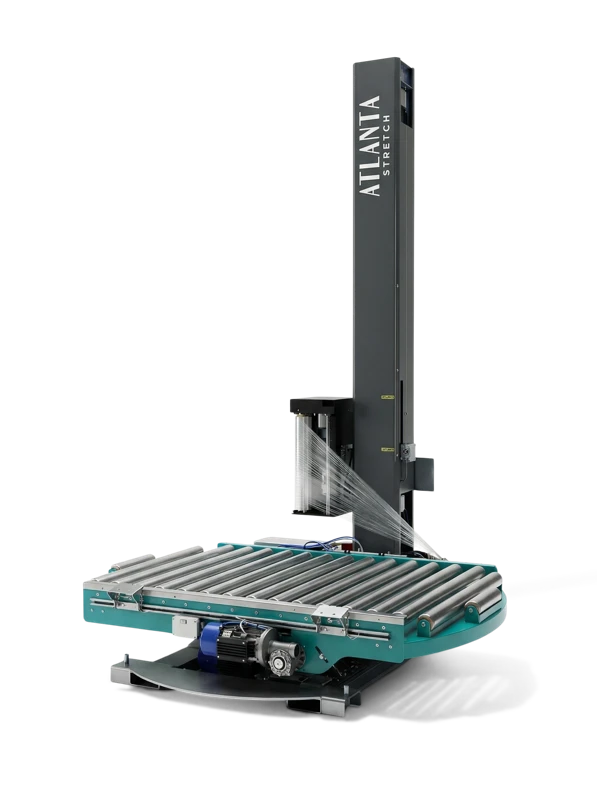
Упаковывает сформированную паллету. Настройки плёнки и цикл обмотки подбираем под устойчивость коробов.
Выбрать исполнениеПришлите описание задачи и исходные данные. Предложим вариант компоновки, определим состав работ и следующий шаг проработки.
Обсудить адаптацию решения и состав работ.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruРазобрать форматы коробов, захват и доступное место.
+7 (905) 116-61-34dmitry.rybin@somit-tech.ru