
Михаил Ушаков
Обсудить задачу, состав работ и следующий шаг.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruБуфер нужен не «на всякий случай», а для развязки операций с разным циклом. Разбираем, какие остановки учитывать, как выбрать число паллетомест и что предусмотреть в логике управления.
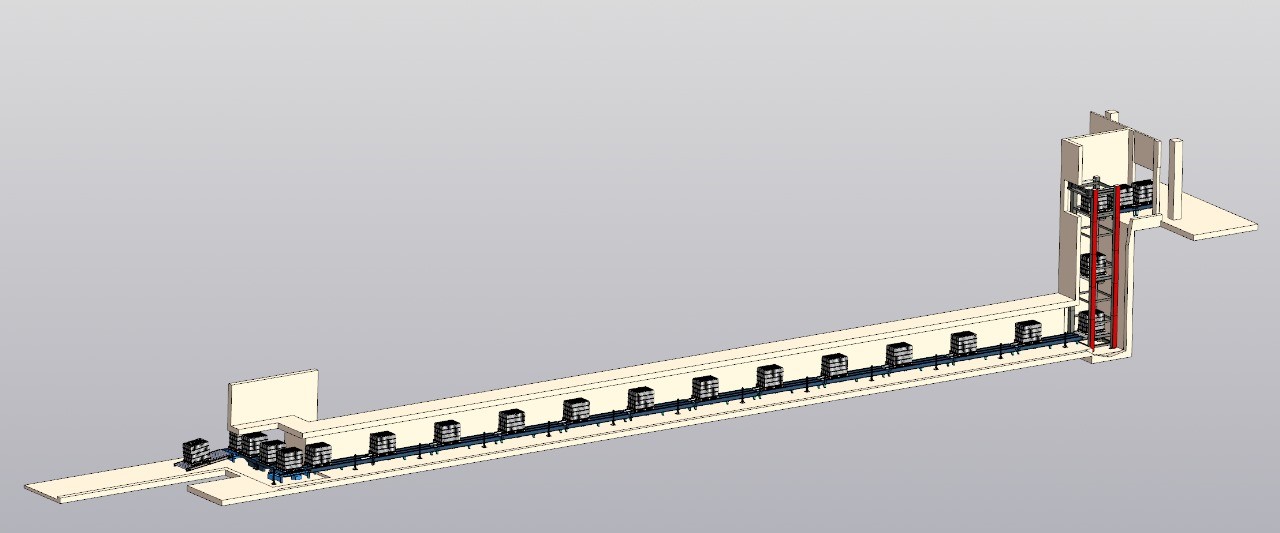
На участке окончания производственной линии робот, паллетообмотчик и погрузчик работают в разном ритме. Если соединить их одним коротким конвейером, остановка обмотчика или задержка отбора готовой паллеты быстро дойдёт до робота. Буфер позволяет пережить кратковременное рассогласование, но его вместимость нужно рассчитывать по реальным сценариям, а не выбирать «с запасом».
Накопление развязывает соседние операции во времени. Оно помогает роботу продолжить работу, пока меняют рулон плёнки, устраняют короткий сбой маркировки или освобождают выходной конвейер. Но если паллетообмотчик постоянно медленнее участка паллетирования, очередь будет только расти. Долговременную пропускную способность определяет самая медленная операция.
Поэтому сначала сравнивают не только средние значения «паллет в час», но и цикл каждой операции, длительность технологических остановок, время восстановления и фактический график отбора паллет.
Если downstream-оборудование полностью останавливается, начальную оценку можно сделать по формуле: N = округление вверх (Q × T / 60), где Q — пиковая подача паллет в час, T — время остановки в минутах. Например, при 12 паллетах в час и ожидаемой паузе обмотчика 10 минут нужно не менее двух свободных паллетомест перед ним.
Если обе операции продолжают работать, но с разной скоростью, считают только разницу потоков: N = округление вверх ((Qвход − Qвыход) × T / 60). Это отправная точка: дополнительно учитывают паллету внутри машины, длину зон, интервалы между грузами, разгон и торможение приводов, а также место для контролируемого останова.
Для паллет удобна зонная логика: датчик подтверждает присутствие груза, каждая секция запускается по разрешению следующей, а паллеты не подпирают друг друга. Interroll описывает такой принцип как zero-pressure accumulation для паллетных роликовых модулей. Конкретная реализация зависит от массы, геометрии поддона и требований к позиционированию.

Практический пример Motion Controls Robotics показывает тот же подход на линии с депаллетированием, маркировкой и повторным паллетированием: управляемое накопление и отдельный маршрут отбракованной тары позволяют обрабатывать исключения без остановки всего потока. Это не универсальная схема, а полезный ориентир для построения сценариев управления.
Для компоновки буфера применяют роликовые конвейеры, цепные секции, поворотные модули и трансферы. Состав зависит от направления захода вил паллеты и маршрута к автоматическому паллетообмотчику. Окончательное число паллетомест лучше подтверждать циклограммой и проверкой аварийных сценариев всей линии.
Расскажите, что нужно перемещать, обрабатывать или автоматизировать. Поможем определить, какие данные понадобятся для проработки.
Обсудить задачу, состав работ и следующий шаг.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruОбсудить технологию и компоновку с учётом условий площадки.
+7 (905) 116-61-34dmitry.rybin@somit-tech.ru