
Михаил Ушаков
Обсудить задачу, состав работ и следующий шаг.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruСмена артикула — это не только новая схема укладки. Разбираем, какие параметры хранить в рецепте, что проверять по захвату и конвейерам и как исключить ошибки при запуске следующего формата.
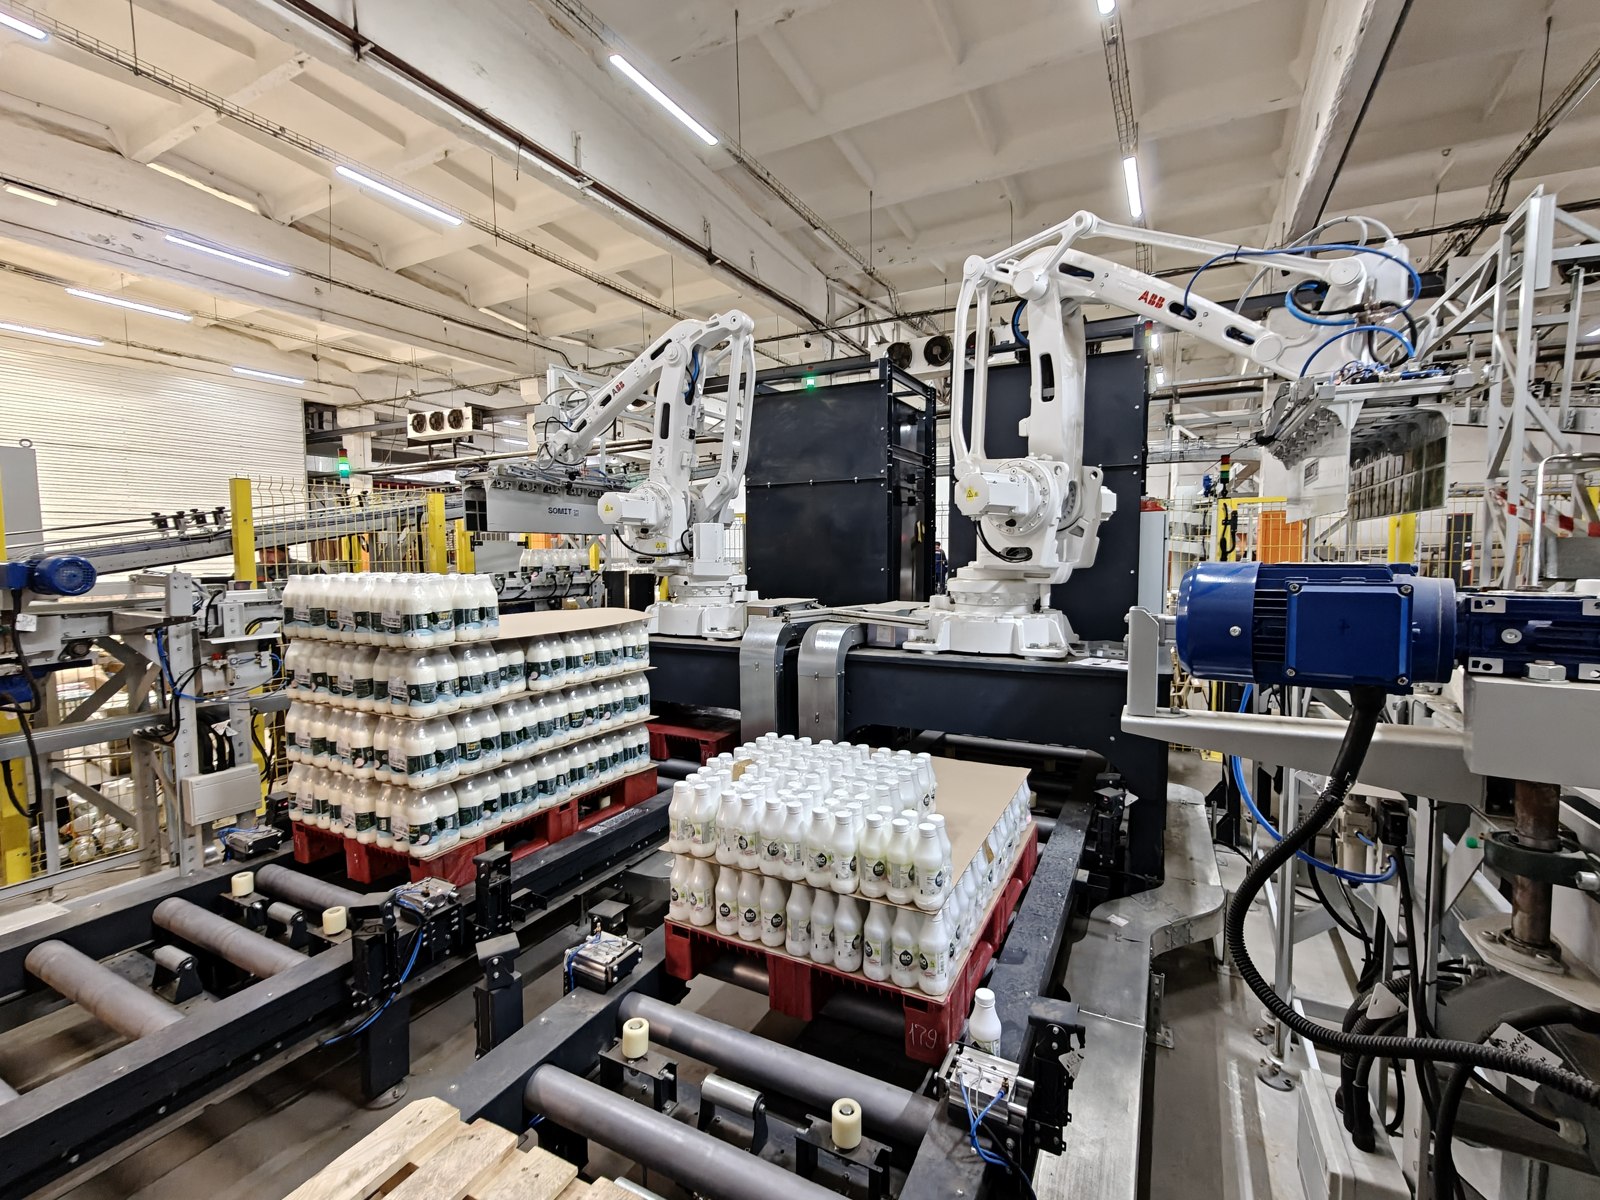
На линии с несколькими артикулами недостаточно сохранить отдельную траекторию робота. При смене продукта меняются габариты и масса упаковки, схема слоя, высота паллеты, режим захвата, положение направляющих и логика подачи. Если часть параметров остаётся «в памяти оператора», переналадка становится источником простоев и ошибок.
Рецепт паллетирования — это согласованный набор параметров, а не только рисунок укладки. Для каждого формата в нём целесообразно хранить:
В инструкции Robotiq, обновлённой 13 октября 2026 года, новый близкий формат создают копированием проверенного рецепта, а затем меняют параметры коробки, паллеты, схемы и режима работы. В руководстве Universal Robots рисунки слоёв отделены от опорной системы координат паллеты: при корректировке её положения можно переучить базовую плоскость, не перестраивая всю схему.
Рецепт работает только в пределах механической универсальности ячейки. Новый короб может выйти за рабочую область, потребовать другой точки захвата или неустойчиво проходить между направляющими. Пористый картон, плёнка, открытый лоток и жёсткая тара по-разному ведут себя под вакуумом и при боковом зажиме.
Schmalz указывает, что зонные и площадные вакуумные захваты могут работать с разными геометриями без замены инструмента. Но применимость определяется поверхностью, массой, герметичностью и динамикой. До добавления артикула в производство нужны испытания образцов и проверка удержания во всём диапазоне ускорений.
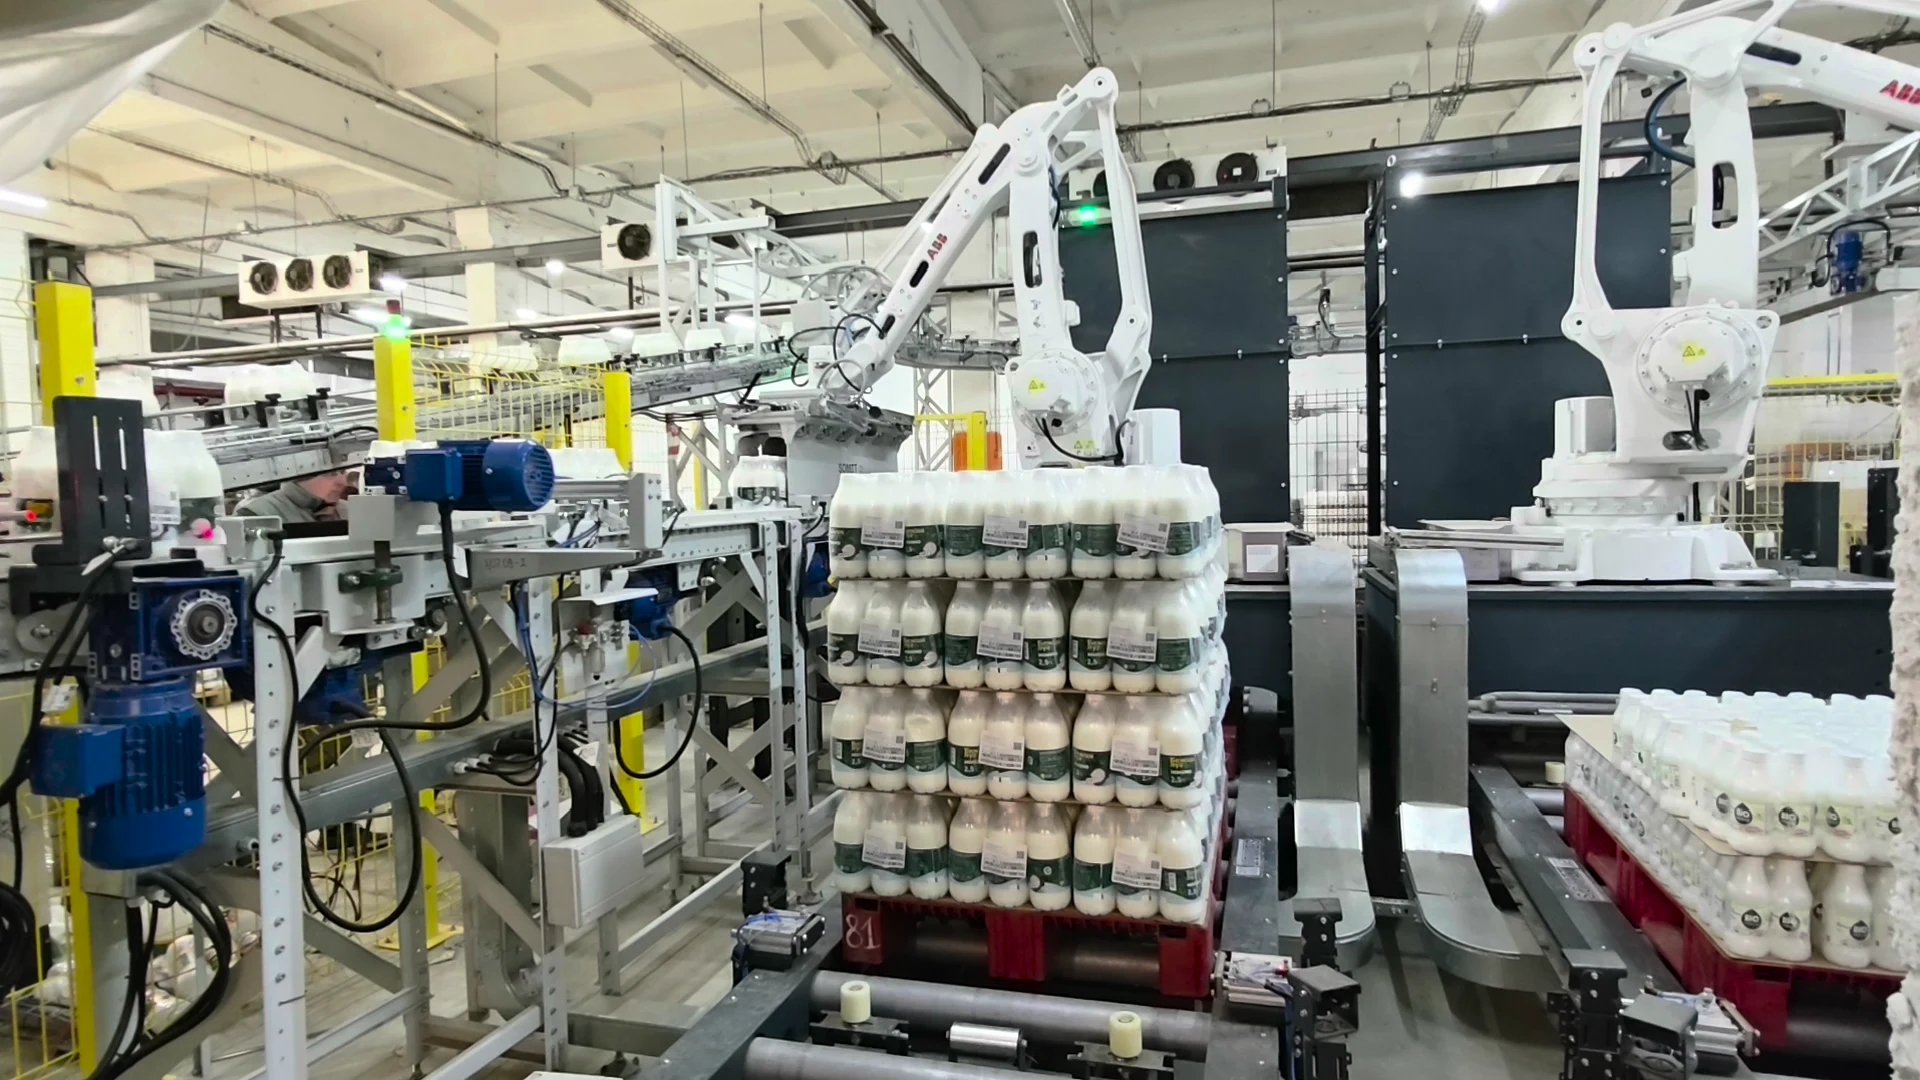
Если один робот обслуживает несколько потоков или формирует смешанную паллету, одного набора рецептов мало. Нужно управлять тем, какой продукт и в какой момент приходит в точку захвата. В кейсе Motion Controls Robotics шесть линий хранят разные SKU, а система выдаёт их по рецепту в нужной последовательности. Инженерный вывод: идентификация и маршрутизация должны быть частью общей логики, иначе правильная траектория робота не гарантирует правильный состав паллеты.
При проектировании роботизированного участка эти данные лучше учитывать до выбора захвата и компоновки. В проекте паллетирования ПЭТ-бутылок показано, как робот, подача продукта, межслойные прокладки и паллетная логистика работают как единая система.
Расскажите, что нужно перемещать, обрабатывать или автоматизировать. Поможем определить, какие данные понадобятся для проработки.
Обсудить задачу, состав работ и следующий шаг.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruОбсудить технологию и компоновку с учётом условий площадки.
+7 (905) 116-61-34dmitry.rybin@somit-tech.ru