
Михаил Ушаков
Обсудить задачу, состав работ и следующий шаг.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruСхема слоёв, наклон коробов и межслойные листы определяют работу депаллетайзера вместе с роботом. Разбираем, какие образцы и сценарии проверить до выбора зрения, захвата и компоновки.
Роботизированное снятие коробов с паллеты начинается с оценки входящего груза. На собственной линии укладка обычно известна заранее. На складе паллеты приходят от разных поставщиков: меняются размеры коробов, рисунок слоя, положение груза и состояние картона. Поэтому расчёт по массе самого тяжёлого короба и номинальному циклу робота ещё не определяет работоспособность участка.
Для проработки нужны фотографии и образцы реальных поставок, включая неполные паллеты. Зафиксируйте размеры и массу коробов, высоту груза, чередование слоёв, свесы, смещения и наклоны. Отдельно укажите смешанные паллеты, где в одном слое лежат разные упаковки. Важны также открытые лотки, скотч, этикетки и повреждения в зоне предполагаемого захвата.
В документации Pickit 4.1 депаллетирование описано как работа с однородными или смешанными слоями: рисунок и ориентация могут меняться по высоте. Для распознавания упаковок и межслойных листов используются цветовые данные и 3D-форма. Инженерный вывод: проверять нужно весь согласованный диапазон поставок, а не одну аккуратно собранную демонстрационную паллету.
Система зрения должна выдать положение подходящего объекта, но точка захвата ещё должна быть доступна инструменту. Нужно проверить, не задевает ли захват соседний короб, достаточно ли площади контакта и можно ли вывести упаковку без нарушения оставшегося слоя. Для наклонённых коробов важны кинематика робота и податливость оснастки.
В техническом листе ABB Robotic Depalletizer, размещённом в 2023 году, предусмотрены конфигурации с четырёх- и шестиосевыми роботами для разных типов укладки. Это подтверждает важность выбора конфигурации под груз. Заявленные там предельные показатели относятся к описанному решению; переносить их на другой захват, упаковку и компоновку нельзя.
Mech-Mind в опубликованном кейсе склада кормов описывает проверку расположения коробов и повреждений перед снятием ряда. Дата реализации на странице не указана, поэтому это технический пример, а не новая отраслевая новость. Вывод для заказчика: заранее согласовать, какие дефекты система распознаёт и что делает с такими коробами.
Межслойный лист закрывает следующий слой. Для него нужны распознавание, отдельная операция снятия и место накопления. До расчёта темпа выясняют материал, размеры, прогиб, слипание листов и возможность захвата нескольких штук. Плёнка, ленты и крышка должны удаляться предусмотренным способом до начала автоматического разбора.
После последнего короба остаётся поддон. Его удаление и установка следующей паллеты занимают время и место. В проекте SOMIT по растариванию мешков подача груза, снятие упаковок и перекладывание пустых поддонов объединены в общий процесс. Это другой продукт; пример показывает необходимость учитывать весь поток тары.
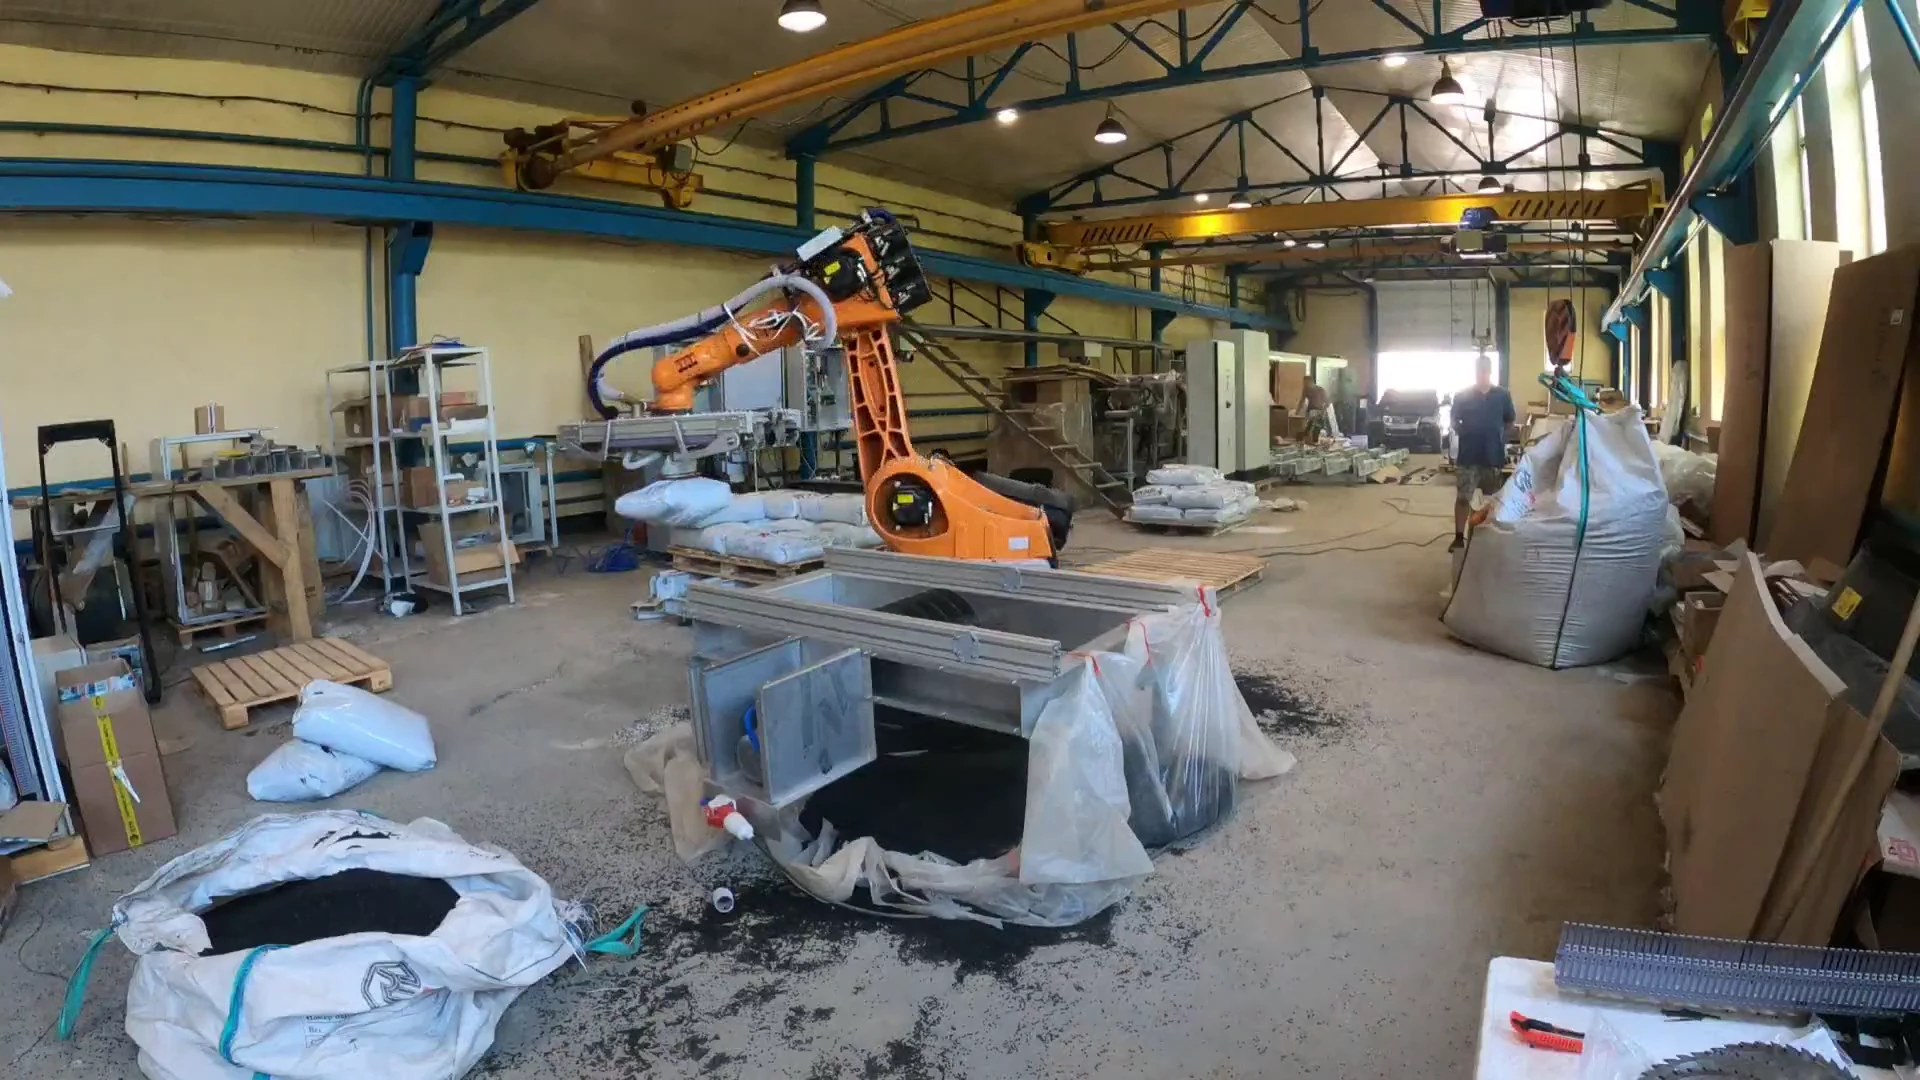
При проработке роботизированного участка эти условия лучше зафиксировать до выбора оборудования. Тогда производительность оценивают по реальному ассортименту и вспомогательным операциям, а трудные случаи получают определённый сценарий обработки.
Расскажите, что нужно перемещать, обрабатывать или автоматизировать. Поможем определить, какие данные понадобятся для проработки.
Обсудить задачу, состав работ и следующий шаг.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruОбсудить технологию и компоновку с учётом условий площадки.
+7 (905) 116-61-34dmitry.rybin@somit-tech.ru