SOMIT Каталог PDF
Реализованный проект · Роботизация

Роботизированное растаривание мешков по 25 кг

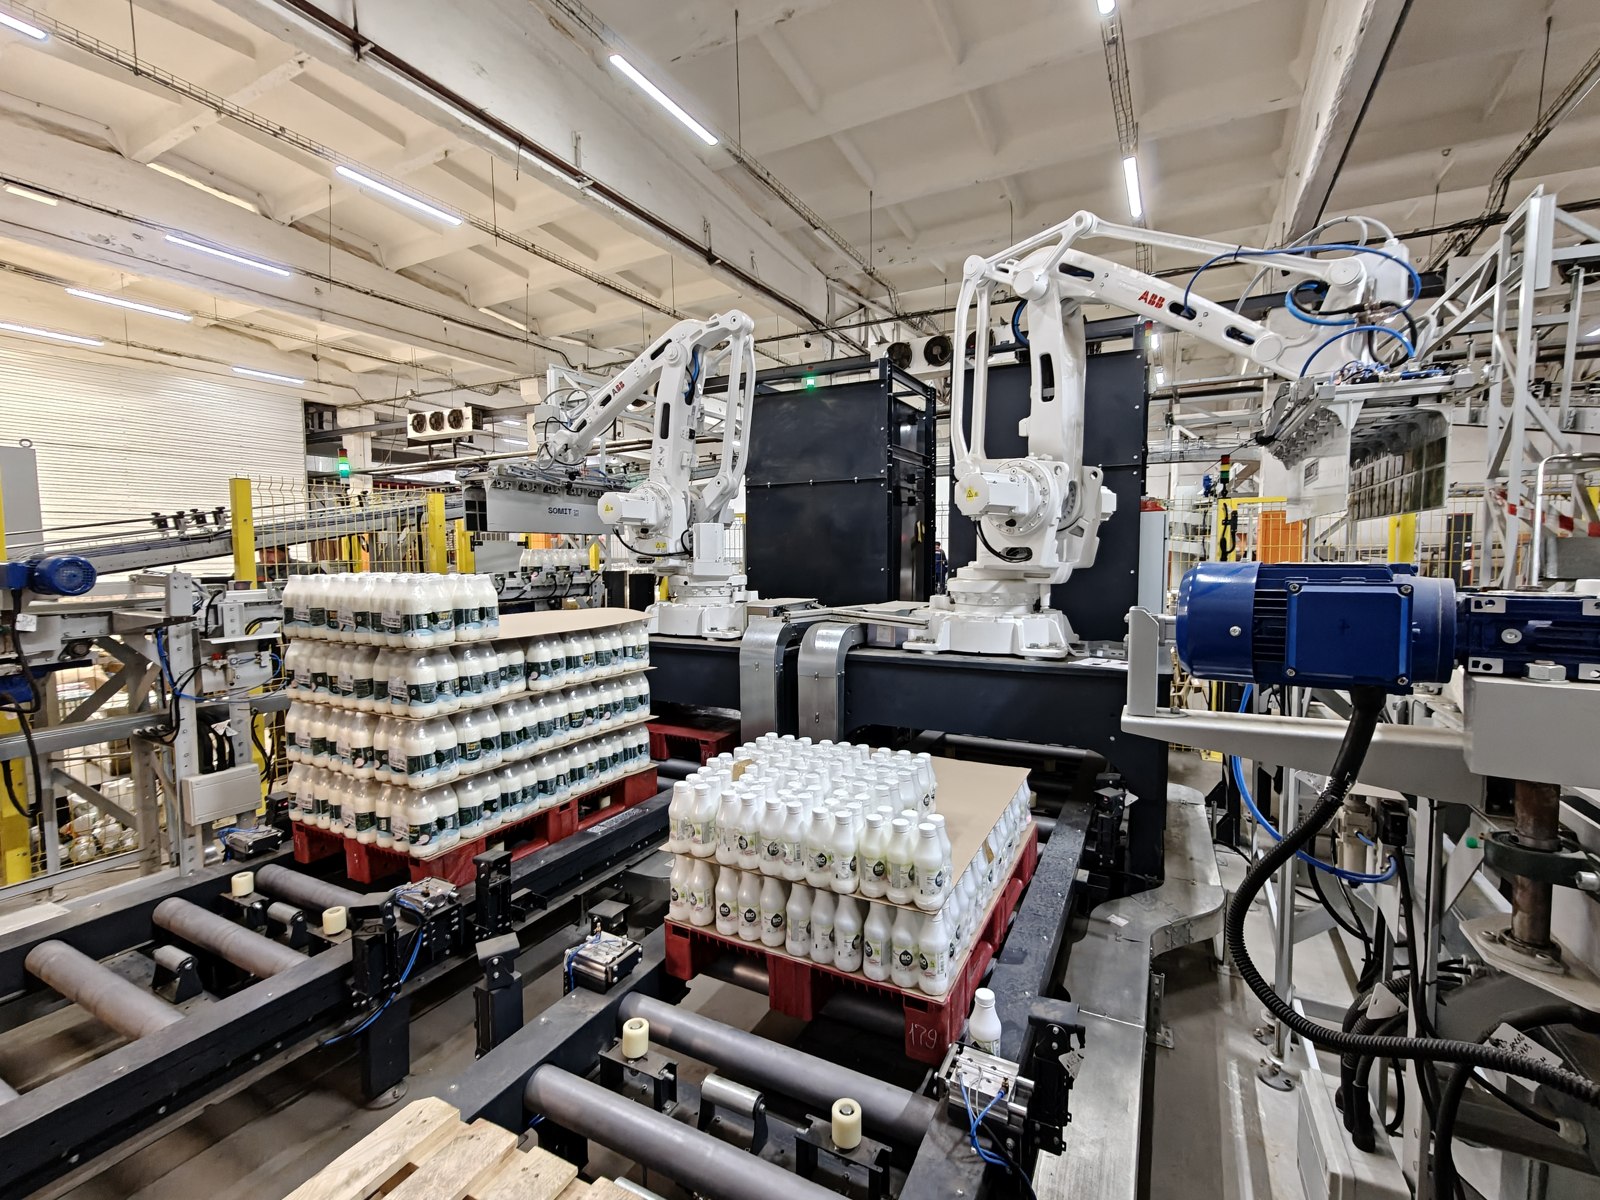
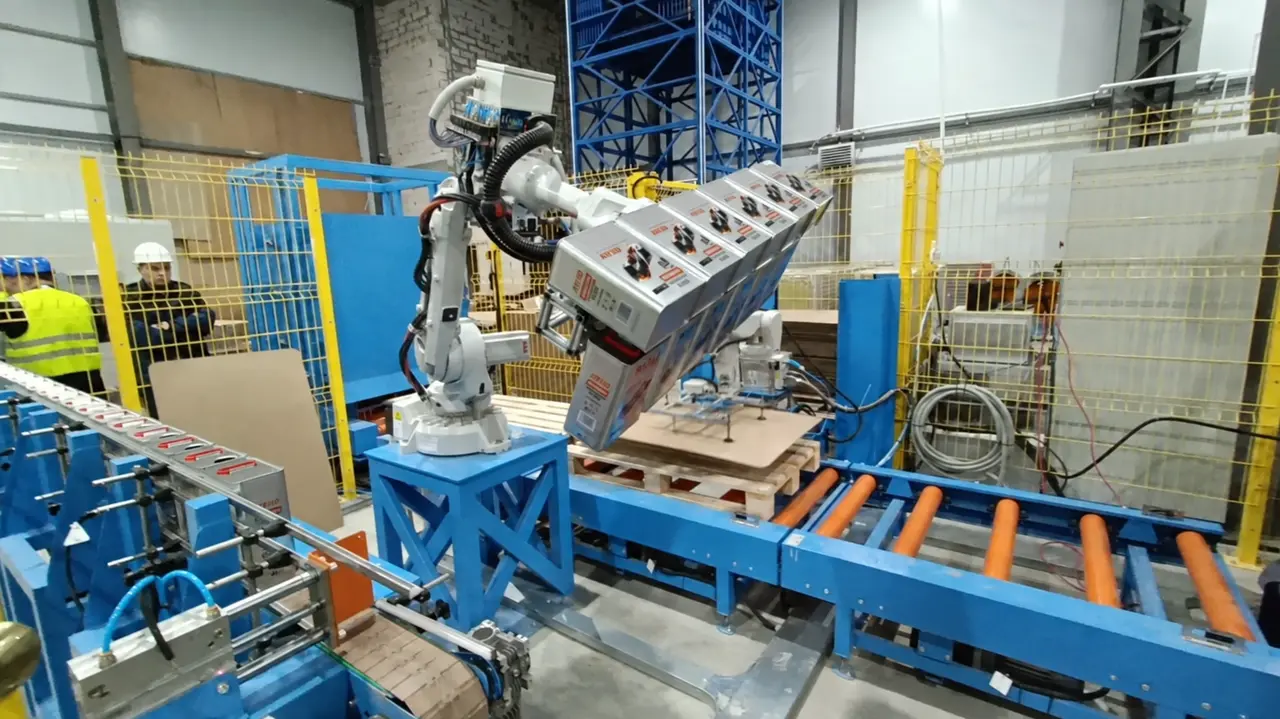
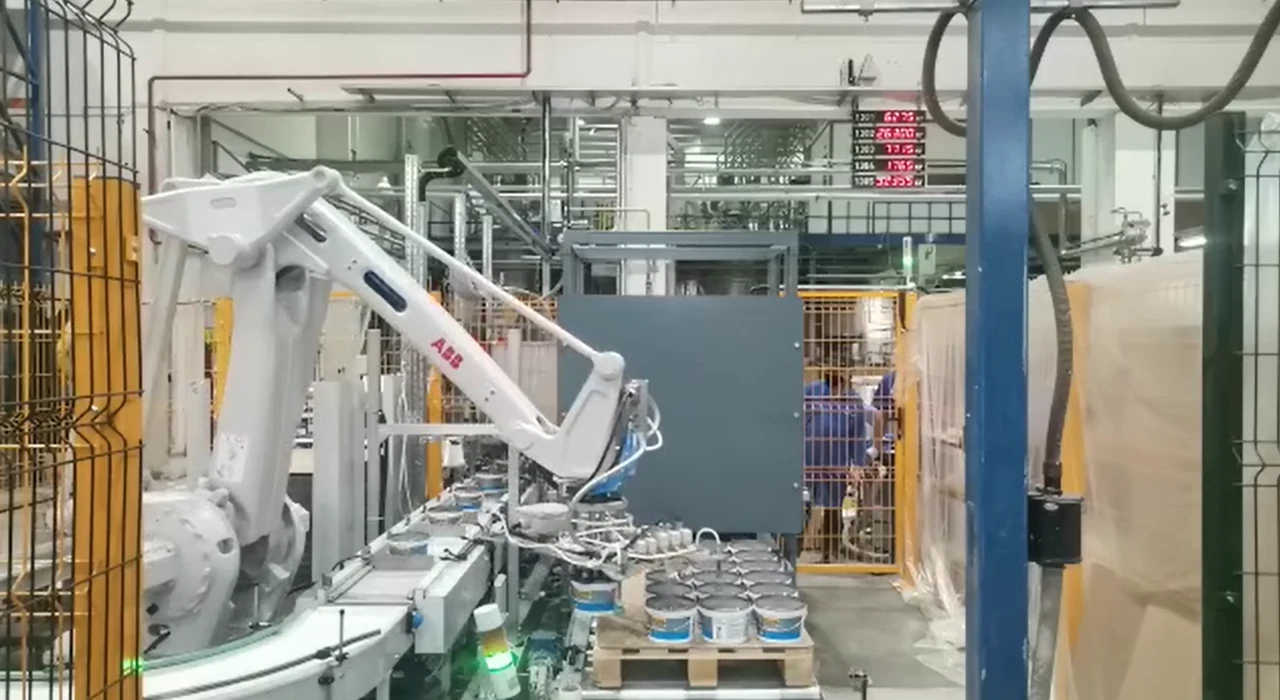
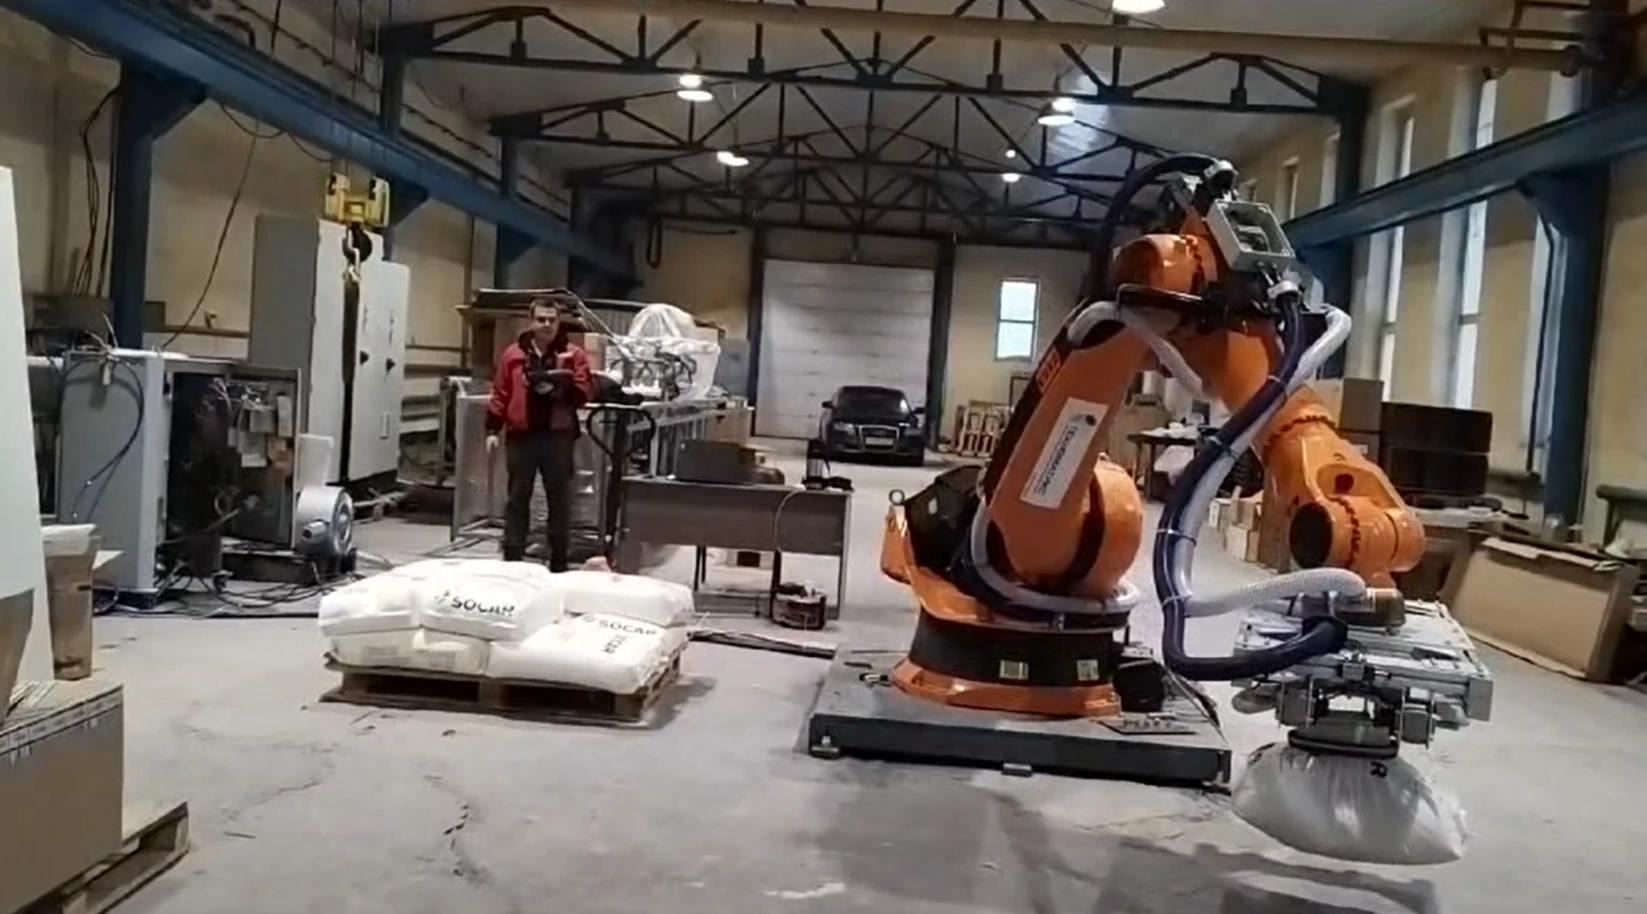
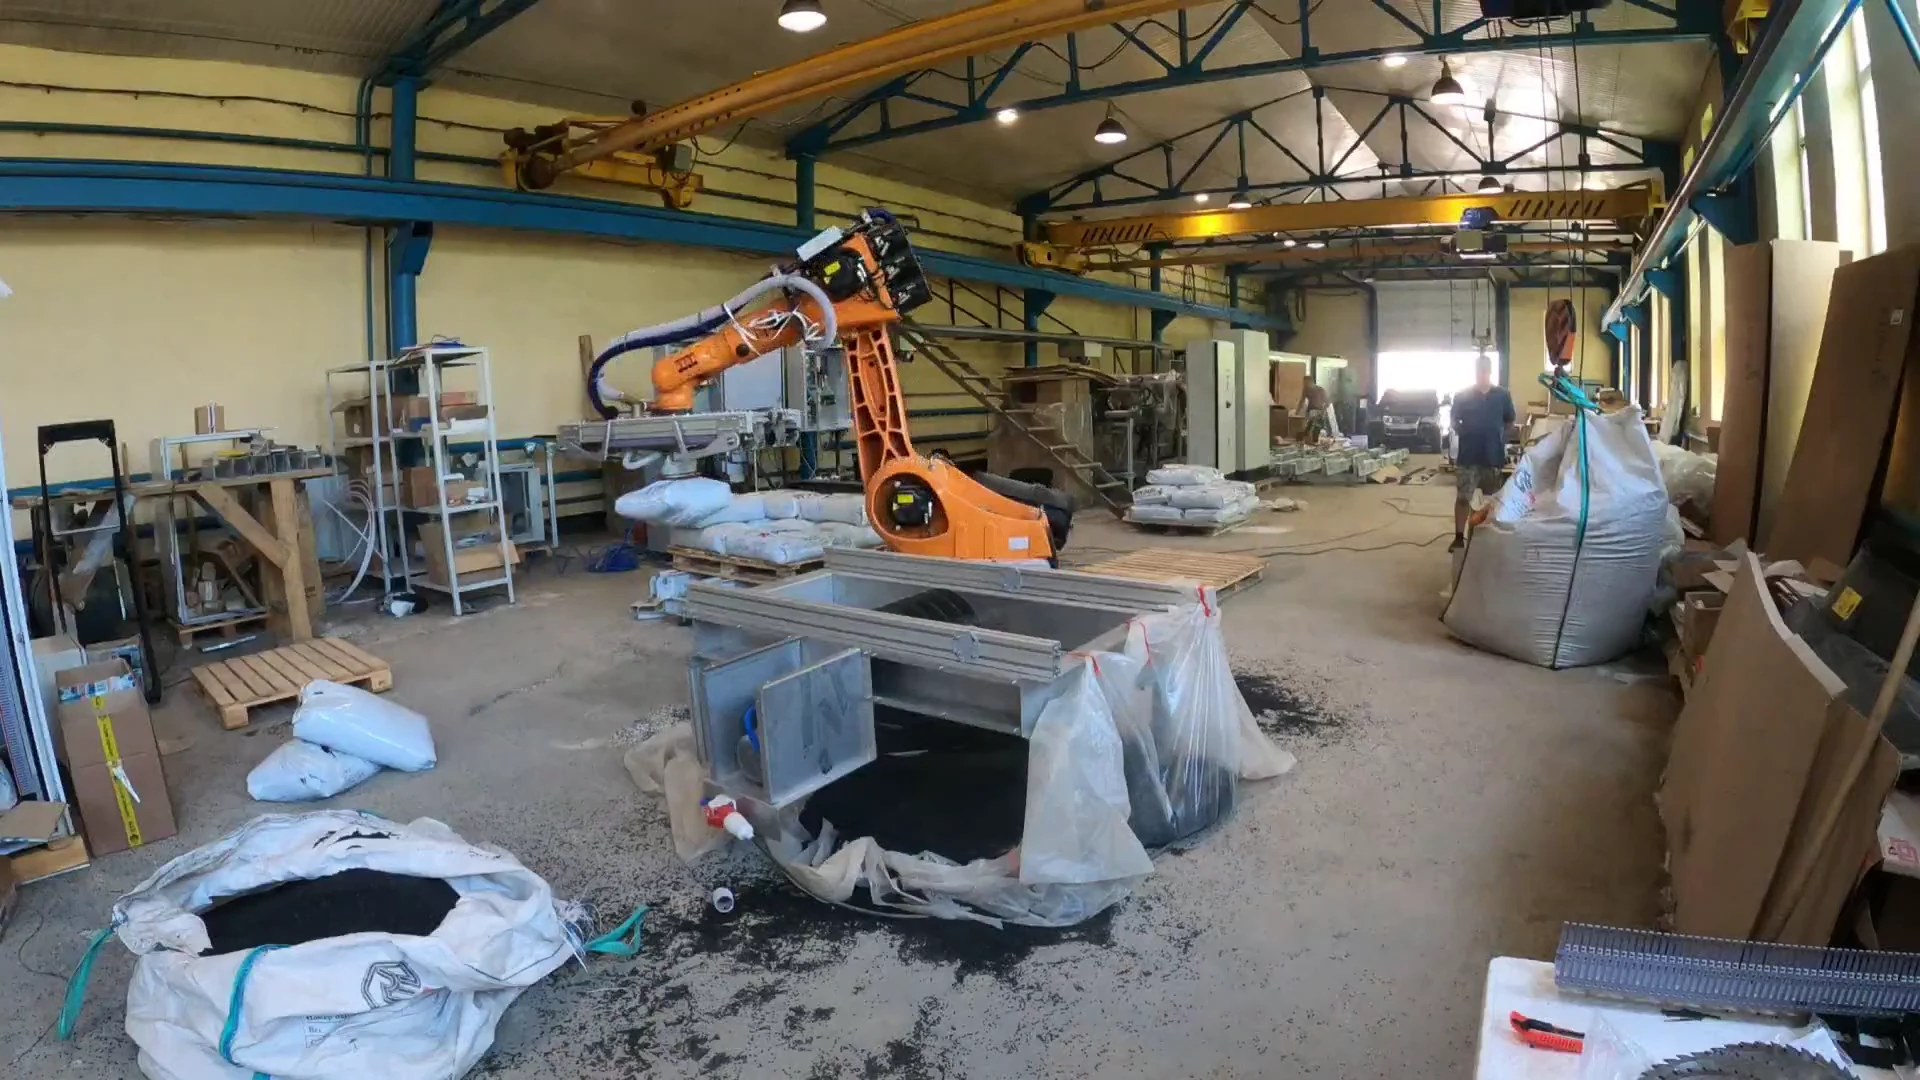
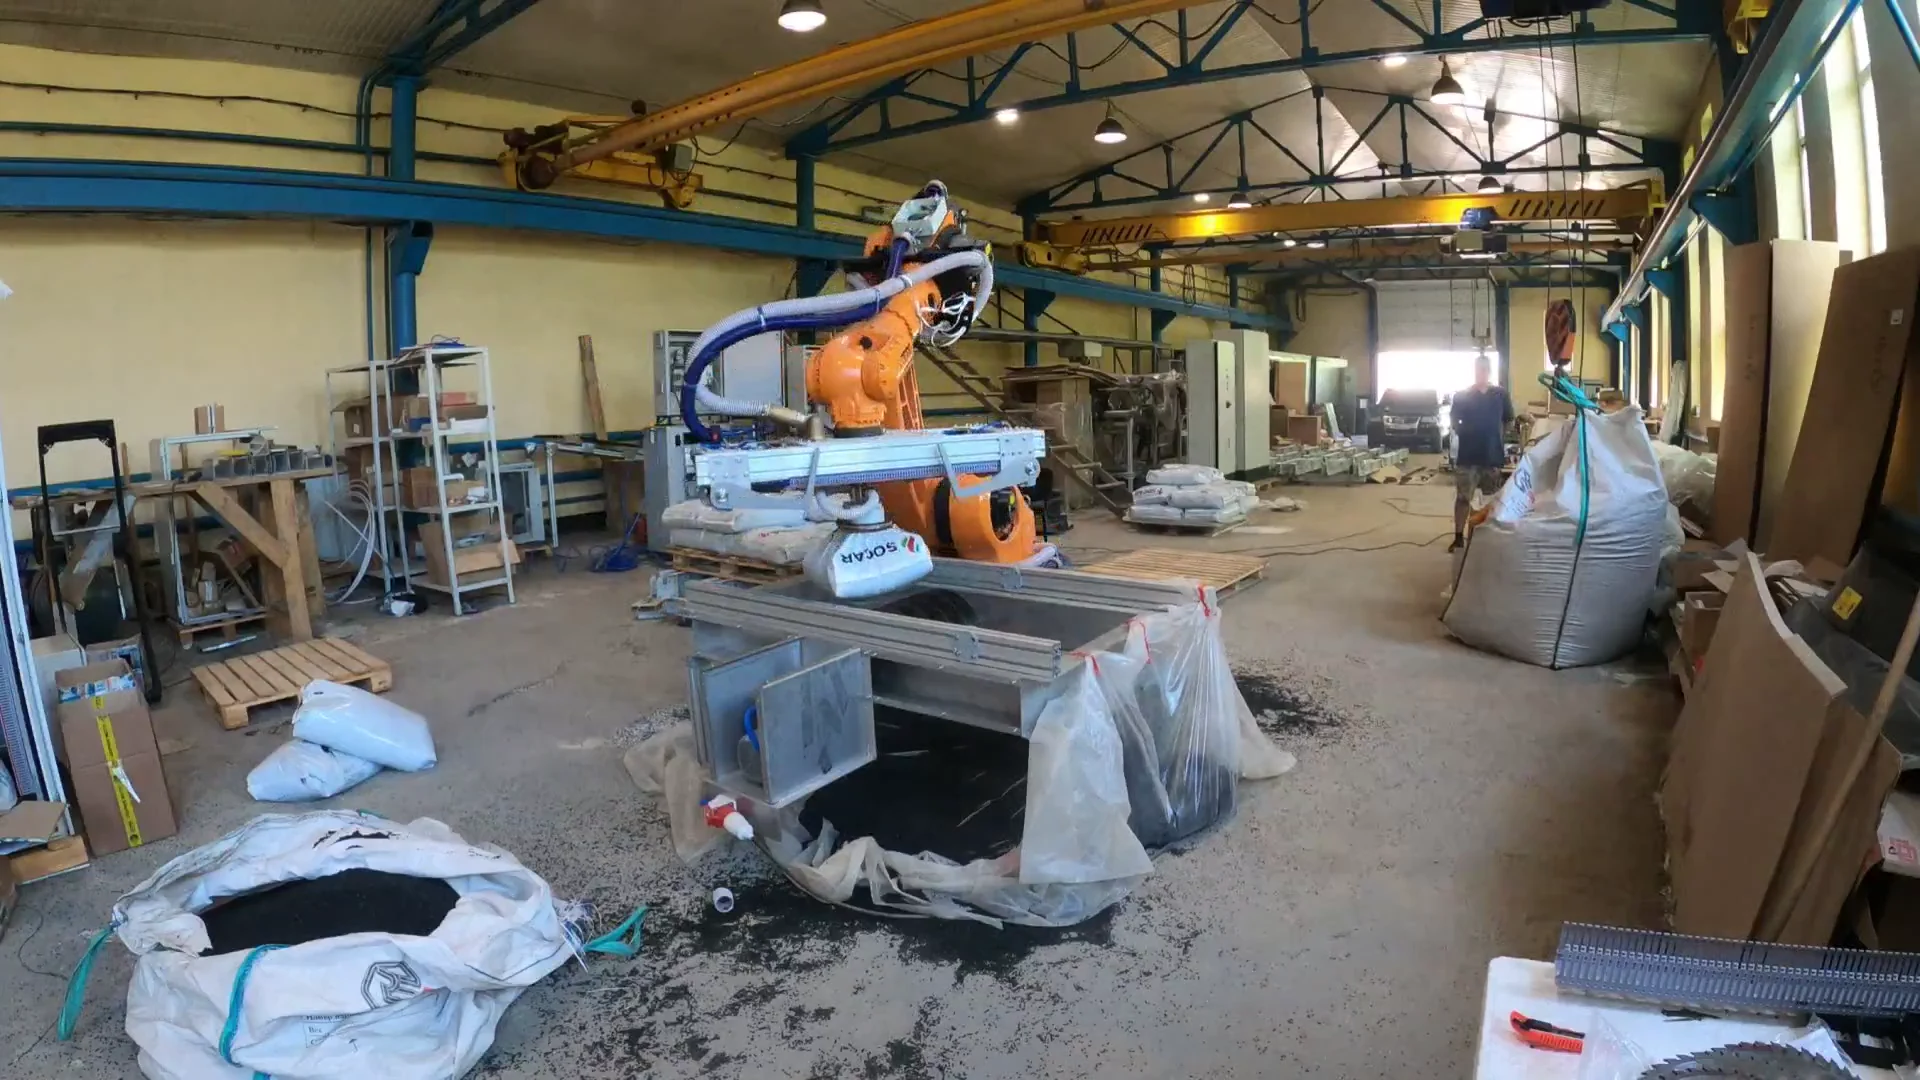
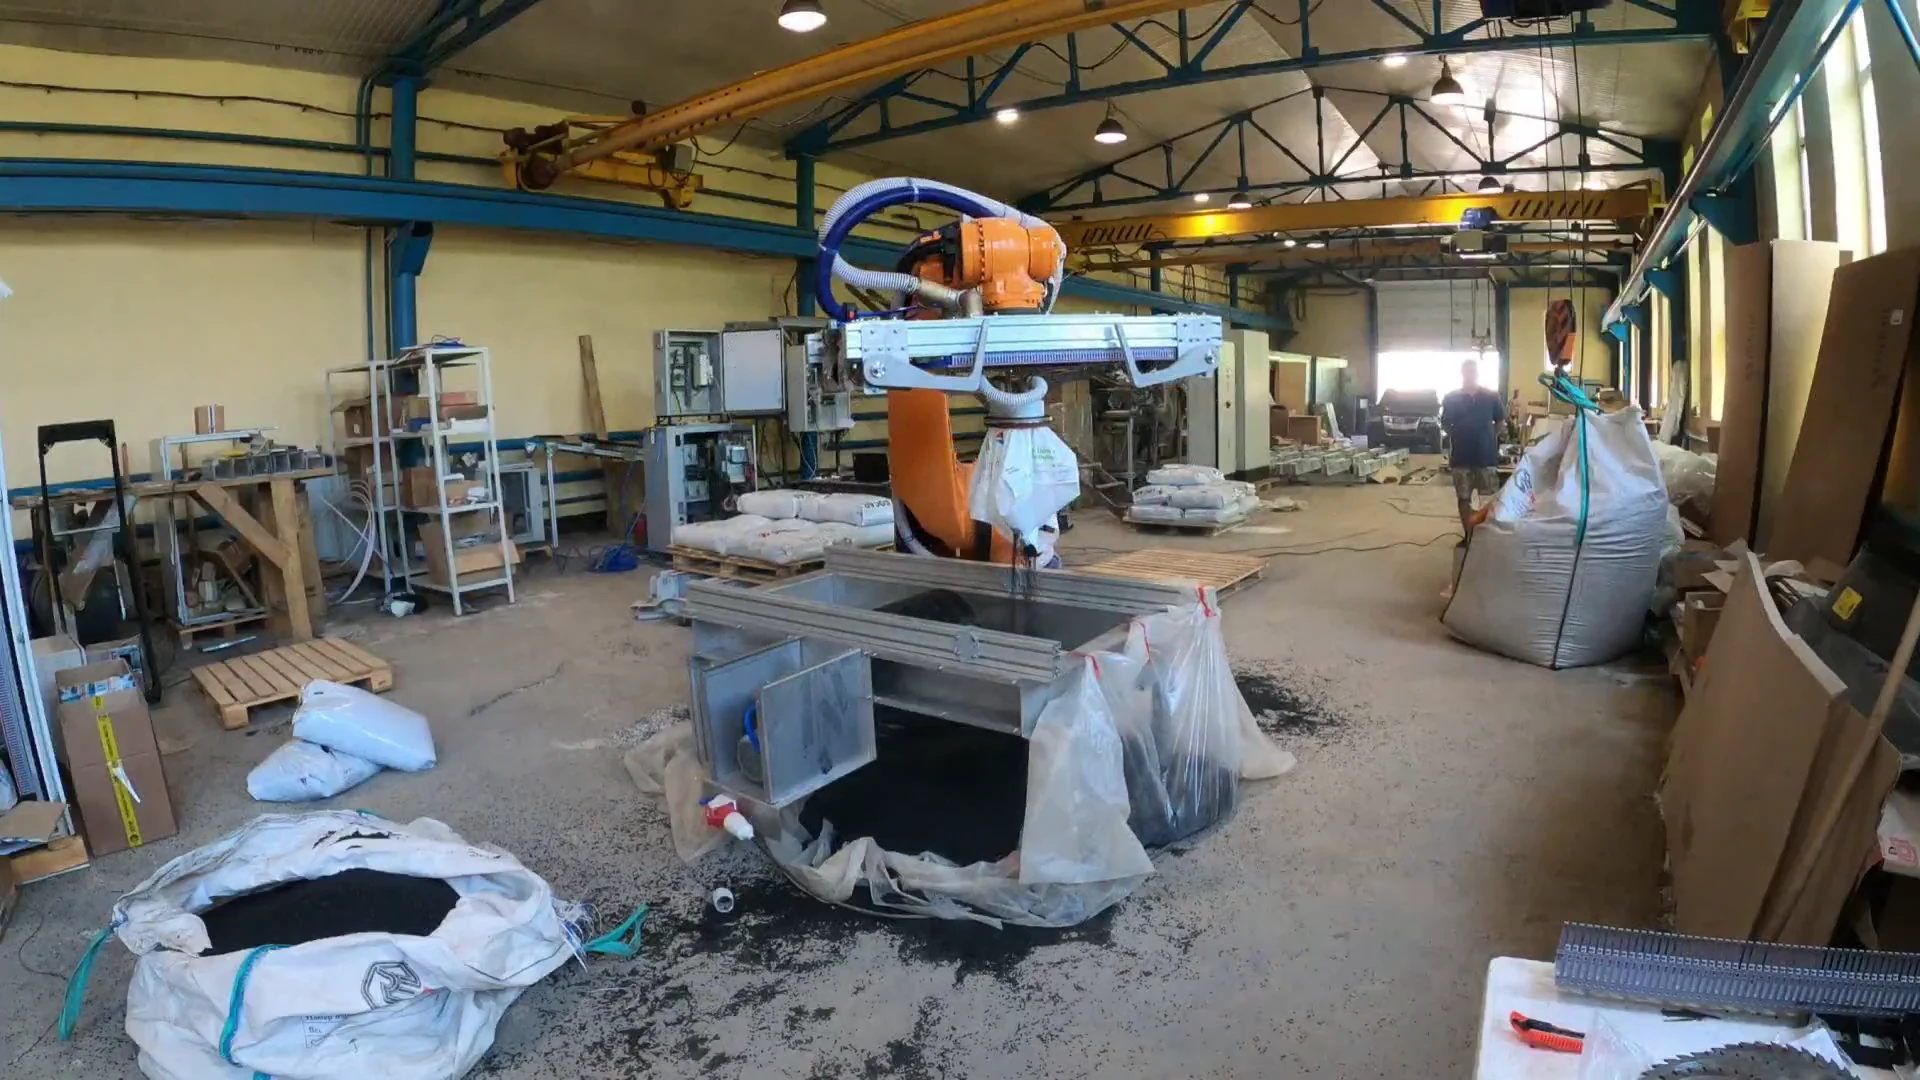
Робот снимает мешки с паллеты, подаёт их на вскрытие и опорожнение, затем удаляет пустую упаковку. Конвейеры и накопитель поддонов поддерживают общий цикл.

Реализованный проект SOMIT

От мешка до подачи сырья

Автоматизировать растаривание продукции в мешках по 25 кг, поступающих на паллетах. Участок должен работать круглосуточно с производительностью до 10 т/ч.

Масса мешка
25 кг
Производительность
до 10 т/ч
Режим работы
24/7
Манипулятор
KUKA
Задача и условия участка

Требовалось согласовать снятие мешков, вскрытие, выгрузку содержимого, удаление упаковки и обращение с пустыми паллетами.

  • Несколько типов паллет и схем укладки мешков.
  • Пыль и абразивные частицы в рабочей среде.
  • Ограничения существующей производственной площадки.
  • Переключение рецептов оператором и возможность ручного режима.
Как построен цикл растаривания

Цепные конвейеры SOMIT подают и позиционируют паллеты в зоне робота. Манипулятор последовательно снимает мешки по выбранному алгоритму.

Вскрытие и опорожнение

Робот перемещает мешок к узлу растарки с ножами. Встряхивание помогает выгрузить содержимое из упаковки.

Пустая тара

Мешки направляются в специальный контейнер. После завершения растаривания робот перекладывает пустой поддон в накопитель.

Настройка и обслуживание

Модульная компоновка адаптирована под площадку. Управление комплексом сосредоточено на едином посту с панелью HMI.

Работа с форматами

В программном обеспечении предусмотрены разные схемы укладки мешков. Оператор выбирает подходящий алгоритм; фактический темп зависит от упаковки и схемы на паллете.

Защита и сервис

Ограждения оснащены постами и замками доступа. Предусмотрены ручной режим, диагностика, анализ резервных копий программ и выездное сопровождение.

Состав комплекса

Ключевые узлы и функции

Робот и вакуумный захват

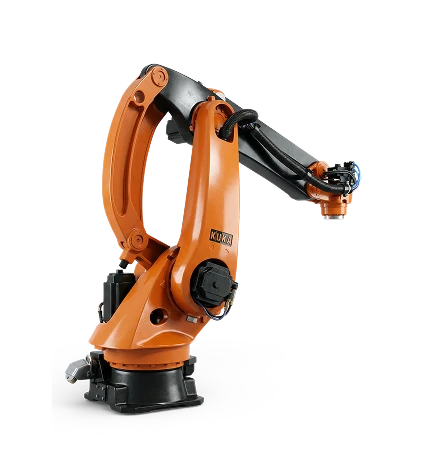
Промышленный манипулятор KUKA
Манипулятор KUKA
Перенос мешков между паллетой и узлом растарки.
Оснастка
Захват разработан для мешков и пустых поддонов с учётом пыльной среды.

Узел растарки

Ножевой модуль
Вскрытие упаковки в рабочей зоне.
Встряхивание
Помогает опорожнить мешок и уменьшить остаток материала.

Подача и накопление паллет

Цепные конвейеры SOMIT
Буферизация и позиционирование паллет с продукцией.
Пустые поддоны
Перекладываются роботом в накопитель.

Удаление упаковки и управление

Контейнер мешков
Сбор пустой упаковки для последующего вывоза.
Панель HMI
Выбор рецепта, контроль цикла и переход в предусмотренные режимы.

Результат проекта

Снятие мешков, растаривание и перемещение пустых поддонов объединены в автоматический процесс.

Производительность

до 10тонн в час

Производительность, указанная для проекта, зависит от упаковки и схемы укладки мешков.

Автоматизация тяжёлых операций

Робот выполняет снятие мешков, подачу на растарку и перемещение пустых поддонов.

Согласованный поток тары

Подача паллет, удаление мешков и накопление поддонов объединены с растариванием.

Рецепты под разные схемы

Оператор переключает предусмотренные алгоритмы с единой панели управления.

Обсудим вашу задачу

Обсудим подачу вашего сырья

Расскажите о сырье, упаковке и следующей операции. Проработаем вскрытие мешков, подачу продукта и компоновку участка.

info@somit-tech.ru

Роботизация производства
Изображение проекта в полном размере