
На входе — вложенные паллеты
При перевозке пустые поддоны попарно вкладывают друг в друга, чередуя ориентацию. Такая укладка занимает меньше объёма, но перед использованием её нужно разобрать.
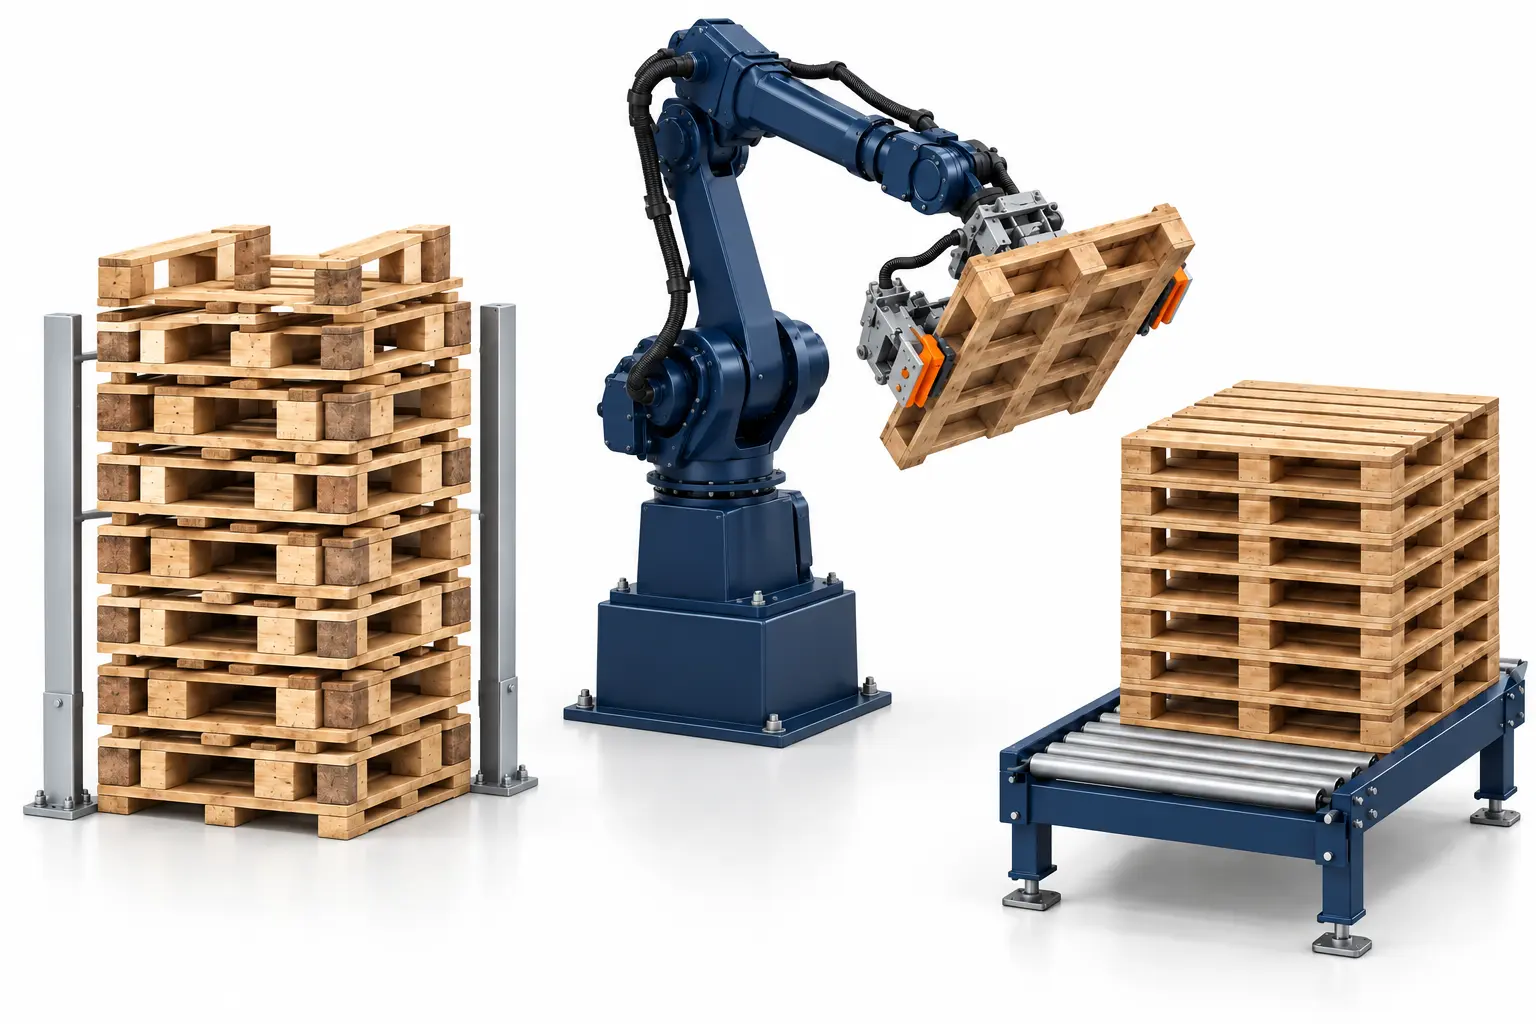
Эту задачу также называют разбором стопок попарно вложенных поддонов. Здесь она решается промышленным роботом-манипулятором с шестью осями.
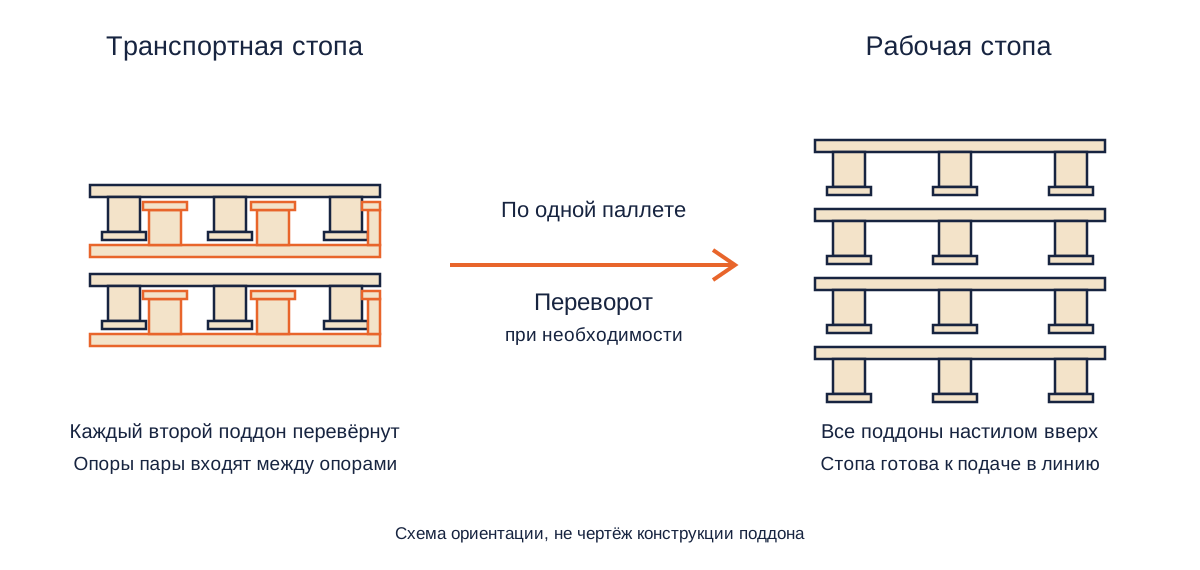
При перевозке пустые поддоны попарно вкладывают друг в друга, чередуя ориентацию. Такая укладка занимает меньше объёма, но перед использованием её нужно разобрать.
Шестиосевой робот отделяет паллету от стопы и, если она перевёрнута, меняет её ориентацию. Последовательность движений подбирается под конструкцию поддона и взаимное зацепление.
Робот собирает обычную стопу: все паллеты ориентированы одинаково. По отдельному сценарию можно выдавать их по одной на конвейер.
Транспортную стопку ставят на пол в направляющие загрузочного поста. После подтверждения готовности система разрешает работу робота.
Захват удерживает верхнюю паллету, робот выводит её из вложения. Траектория учитывает положение досок, бобышек и соседнего поддона.
Перевёрнутый поддон робот приводит к рабочей ориентации. Правильно расположенную паллету переносит без дополнительного переворота.
Робот собирает обычную стопу либо подаёт паллету на конвейер. Готовность выходного поста определяет разрешение следующего переноса.
Основной вариант: накопление одинаково ориентированных паллет на выходном посту. Можно формировать стопу на конвейере либо в кондукторе для забора погрузчиком. Высоту, массу и устойчивость стопы проверяем при проектировании.
Дополнительный режим: робот кладёт очередную паллету на свободную конвейерную секцию. Выдача согласуется с готовностью следующего оборудования. Режимы могут выбираться с панели оператора при подходящей комплектации выхода.
Робот с контроллером и оснастка под конструкцию паллет. Проверяем массу вместе с захватом, досягаемость, удержание при перевороте и траекторию отделения.
Два кондуктора для транспортных стоп, выходной конвейер либо пост накопления. Для формирования стоп на конвейере нужны соответствующие упоры и контроль положения.
Контроль положения, ПЛК, панель оператора и ограждение. Чередование загрузочных позиций увязываем с блокировками доступа; два поста сами по себе не гарантируют работу без остановок.
Манипулятор объединяет отделение, перенос, переворот и укладку. Его траектории можно менять под расположение входных и выходных постов. Другой формат паллет может потребовать перенастройки или изменения захвата.
Портальный разборщик решает похожую задачу специализированным механизмом. Для выбора роботизированного варианта сопоставляем форматы, необходимый темп, площадь, обслуживание и стоимость. Преимущество определяет конкретная задача.
Тип вложения и состояние поддонов определяют траекторию отделения. Допустимые повреждения, перекос и порядок действий при нештатной остановке согласуем при проектировании.
Базово рассматриваем деревянные поддоны 1200 × 800 × 144 мм. Стопка состоит из чередующихся нормально расположенных и перевёрнутых паллет с взаимным вложением опор.
Возможны модификации для 1200 × 1000, 1200 × 1200 мм и других форматов. Под них проверяем захват, способ отделения, рабочую зону и загрузочные направляющие.
Расчётный ориентир для проработки — 100 паллет в час. Уточняем темп по полному циклу: отделение, переворот, укладка, смена стопок и готовность выхода.
Выберите направление, чтобы посмотреть состав работ. Конкретные узлы и границы поставки определим по вашей задаче.

Захваты, базирование и механизмы под геометрию и рабочий цикл вашего изделия.
Проектирование механизмов
Электрическая часть, шкаф управления и взаимодействие оборудования комплекса.
Проектирование и сборка шкафов
От проверки операции и компоновки до изготовления, отладки и запуска.
Разработка роботизированных комплексовПришлите фото и короткое видео разбора одной пары паллет. Обсудим способ захвата, компоновку и выдачу готовых стоп — затем определим объём проверки и бюджет.
Обсудить адаптацию решения и состав работ.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruРазобрать геометрию поддонов и их поштучную выдачу.
+7 (905) 116-61-34dmitry.rybin@somit-tech.ru