
Загрузка и разгрузка
Прорабатываем подачу заготовки в рабочую зону, базирование, зажим и съём. Доступ к станку и интерфейс управления проверяем до выбора компоновки.
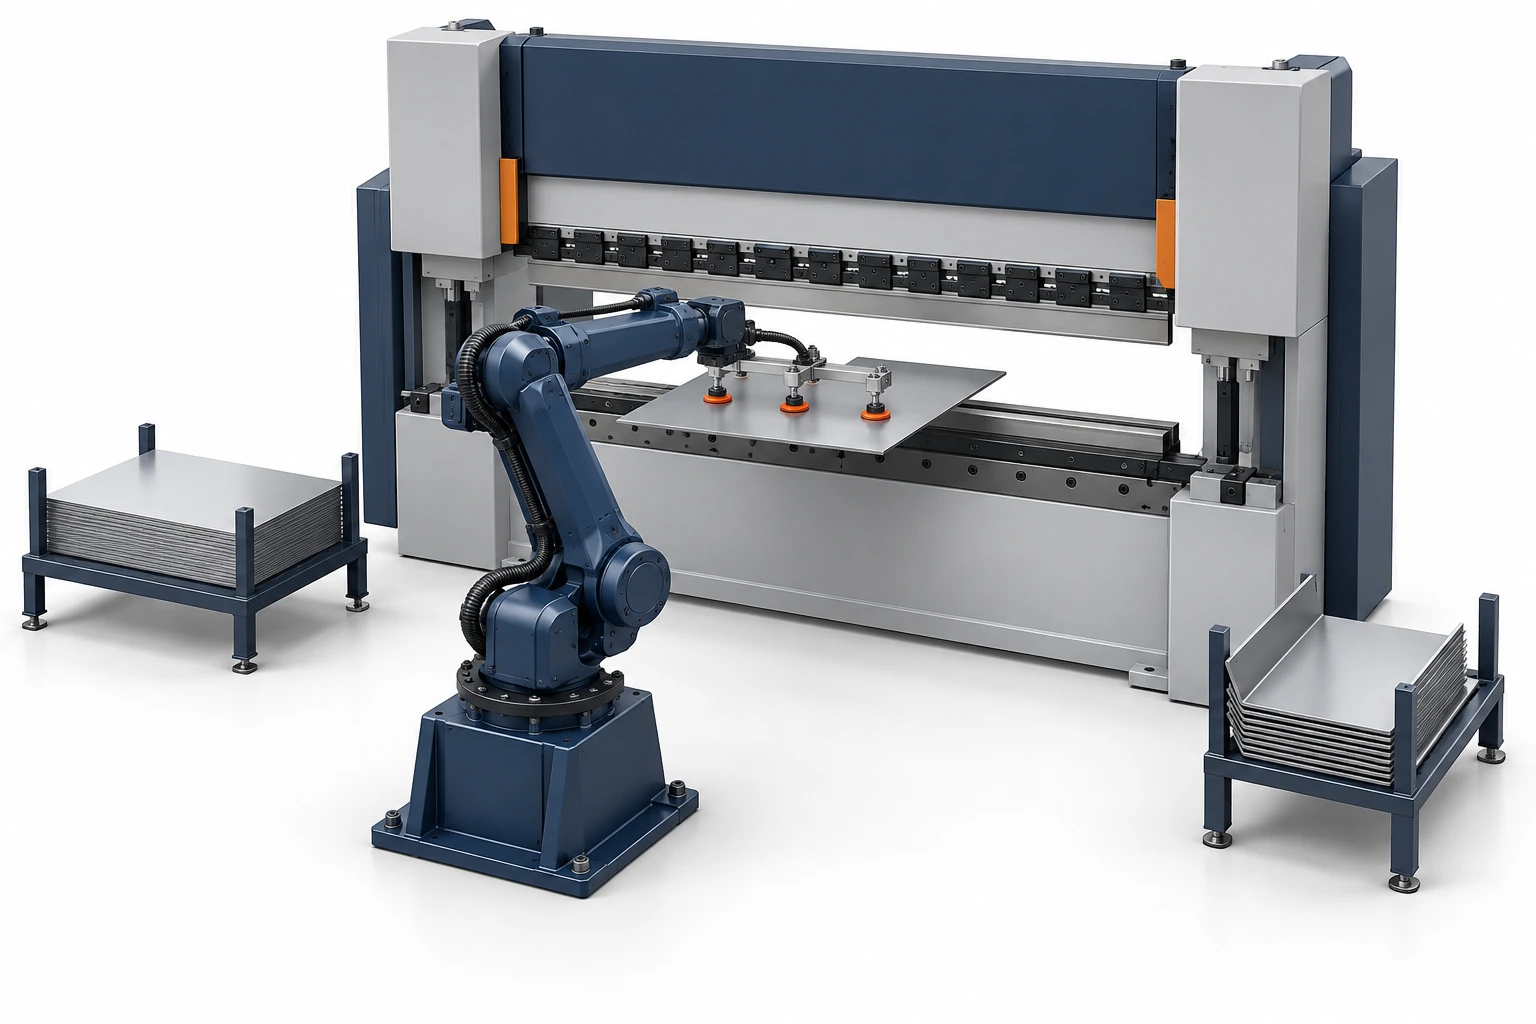
Начинаем с вашей детали и операции. Подход применим к разным станкам; состав оборудования и рабочий цикл определяются конкретной задачей.
Прорабатываем подачу заготовки в рабочую зону, базирование, зажим и съём. Доступ к станку и интерфейс управления проверяем до выбора компоновки.
Связываем станки с контролем, маркировкой или следующей обработкой. Согласуем положение детали, буферы и действия при остановке одного из участков.
Формируем стопы, кассеты или транспортную тару. Проверяем сохранность поверхности, ориентацию и возможность смены изделия без лишней переналадки.
Отдельный загрузочный механизм переносит лист из кондуктора на подающий конвейер. Регулируемый борт задаёт положение перед входом в машину.
После технологической операции профиль поступает на выходной конвейер. Робот забирает его с позиции взятия и переносит на пост укладки.
В исходной схеме робот также укладывает бумажные прокладки. Для них предусмотрены размотка, удержание и отрезка материала из рулона.
Исходный пример — изготовление полукруглых профилей двух размеров. Для других гибочных и профилирующих станков компоновка и распределение операций могут отличаться.
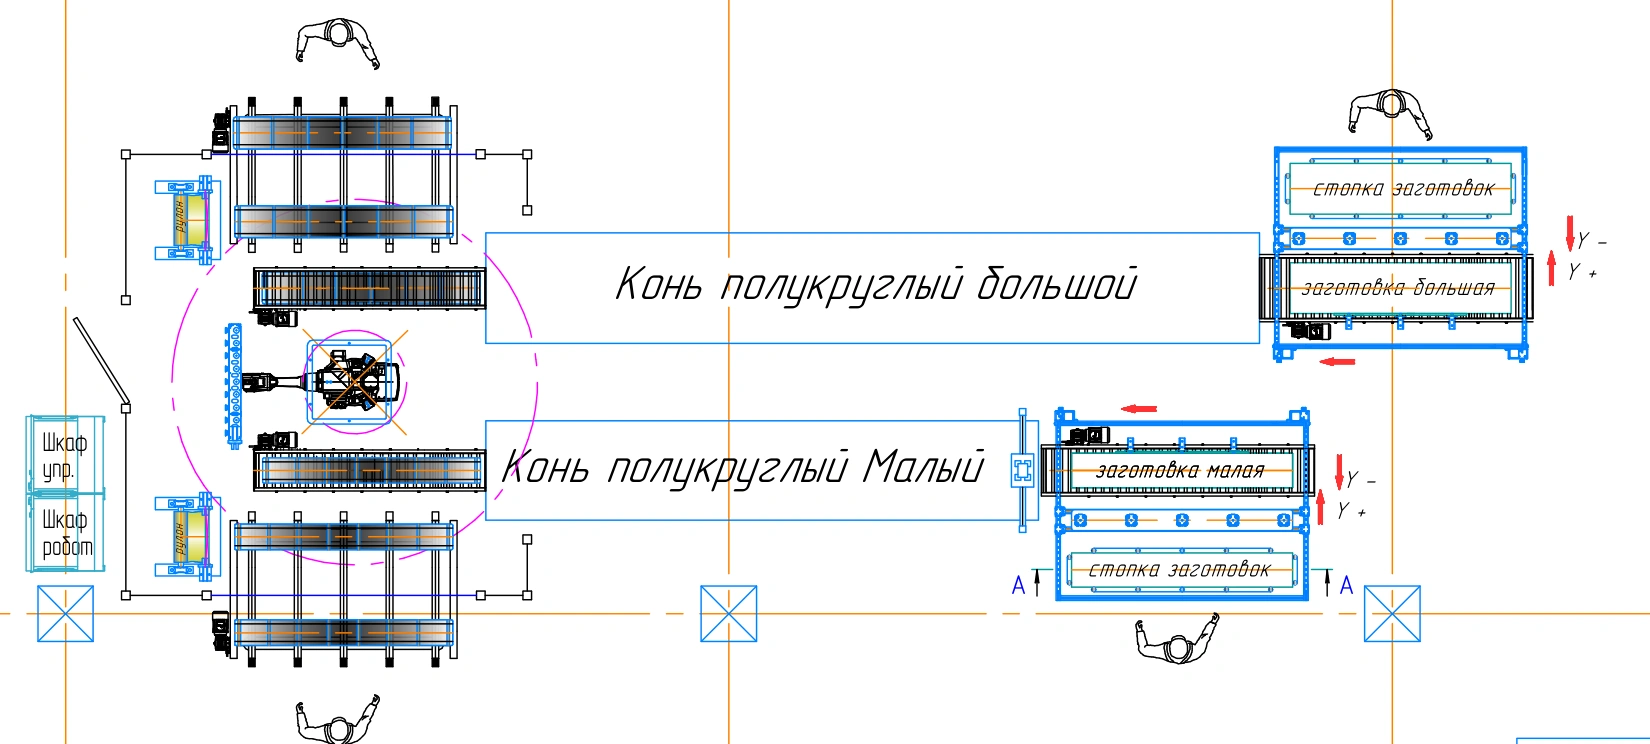
На каждой линии показаны стопа листовых заготовок, пневматический портал и роликовая подача. Робот в этой компоновке не переносит лист от стопы в рабочую зону станка.
Робот обслуживает позиции съёма двух линий и укладывает изделия на соответствующие посты. Возможность совместной работы проверяется по темпу обоих потоков, времени переноса и укладки прокладок.
Загрузочный механизм отделяет заготовку от стопы и подаёт её на ролики. Способ проверки разделения согласуем при проработке.
Ролики и регулируемый борт направляют лист в машину. Смазку и другие подготовительные операции добавляем по технологии.
После выхода изделия робот получает разрешение на взятие. Положение профиля и готовность поста согласованы с управлением.
Робот переносит профиль на пост укладки и добавляет бумажную прокладку по рецепту. Готовая стопа уходит на упаковку.
В исходной проработке предусмотрен пневматический захват профилей с губчатым элементом для бумажной прокладки. Контактные поверхности и удержание проверяются на реальных изделиях.
Приёмные посты задают положение стопы и позволяют выполнять предусмотренное схемой смещение. Проверяем геометрию профиля, устойчивость пачки и доступ для её вывоза.
Алгоритм учитывает готовность изделий, занятость позиций и очередь обслуживания. Сигналы станков, робота и постов должны поддерживать остановку и восстановление согласованного цикла.
Можно автоматизировать только один из участков либо весь путь детали. Для робота непосредственно у листогибочного пресса дополнительно проверяются последовательность гибов, перехваты, доступ к инструменту и необходимость сопровождать лист во время гибки.
Выбираем повторяющуюся группу изделий и проверяем полный цикл. Возможность работы одним захватом, число рецептов и необходимость смены оснастки определяются формой, массой и доступными поверхностями детали.
Определим изделие или семейство, для которого автоматизация даст наиболее понятный результат.
Разберём движения, способ взятия, работу прокладок и сопряжение со станком. При необходимости проведём испытания образцов.
Покажем расположение загрузки, робота, постов укладки и проходов. Рассчитаем загрузку робота и размер буферов.
Зафиксируем состав комплекса, цикл и критерии приёмки. Выполним проектирование, сборку и отладку; проверим результат на согласованной номенклатуре деталей.
Выберите направление, чтобы посмотреть состав работ. Конкретные узлы и границы поставки определим по вашей задаче.

Захваты, базирование и механизмы под геометрию и рабочий цикл вашего изделия.
Проектирование механизмов
Электрическая часть, шкаф управления и взаимодействие оборудования комплекса.
Проектирование и сборка шкафов
От проверки операции и компоновки до изготовления, отладки и запуска.
Разработка роботизированных комплексовПришлите модель станка, фото рабочего места и чертежи нескольких типовых деталей. Определим, какие операции можно автоматизировать, какой захват нужен и с какой группы изделий начать.
Обсудить адаптацию решения и состав работ.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruРазобрать листовой материал, захват и подачу в станок.
+7 (905) 116-61-34dmitry.rybin@somit-tech.ru