SOMIT Каталог PDF
Проектное решение · Подача сыпучего сырья

Роботизированное растаривание мешков

Автоматизируйте путь сырья от паллеты до приёмного бункера. Робот снимает мешок, подаёт его на вскрытие, выгружает продукт и удаляет пустую упаковку — освобождая оператора от повторяющихся подъёмов и ручной растарки.

Сырьё
Сыпучий продукт в мешках на паллетах
Операция
Снять, вскрыть и опорожнить мешок
Выход
Продукт в бункер, пустая тара отдельно
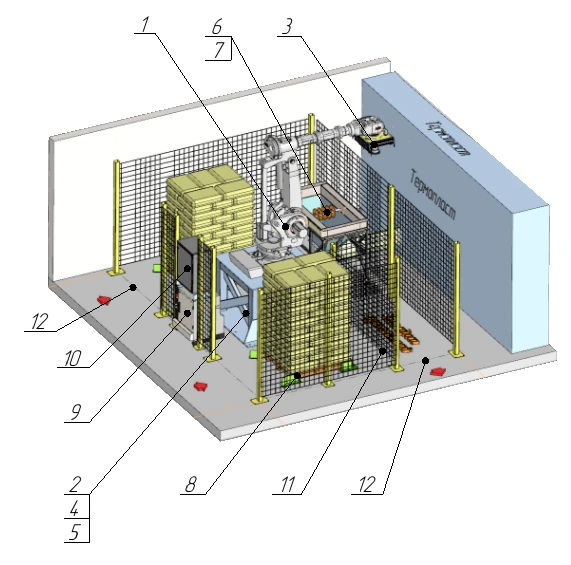
Модель роботизированной растарки: два поста паллет, робот, приёмный бункер и ограждение
Исходная модель ячейки. Кинематика и опора робота зависят от выбранного исполнения.

От ручной растарки к управляемой подаче

Меньше тяжёлых операций

Робот берёт на себя снятие мешков, перенос и опорожнение. За оператором остаются пополнение постов, выбор продукта и обслуживание комплекса.
Меньше пауз при загрузке

Два поста позволяют чередовать паллеты. Работу робота во время замены паллеты организуем с учётом разделения зон и блокировок доступа.

Организованный сбор тары

После выгрузки сырья робот направляет пустой мешок в отдельную зону. Для сбора и вывоза упаковки можно использовать сменный контейнер.

Компоновка и процесс

Два поста загрузки и один участок растаривания

Паллеты устанавливаются непосредственно в стационарные кондукторы. Подающая конвейерная линия в показанной компоновке не требуется.
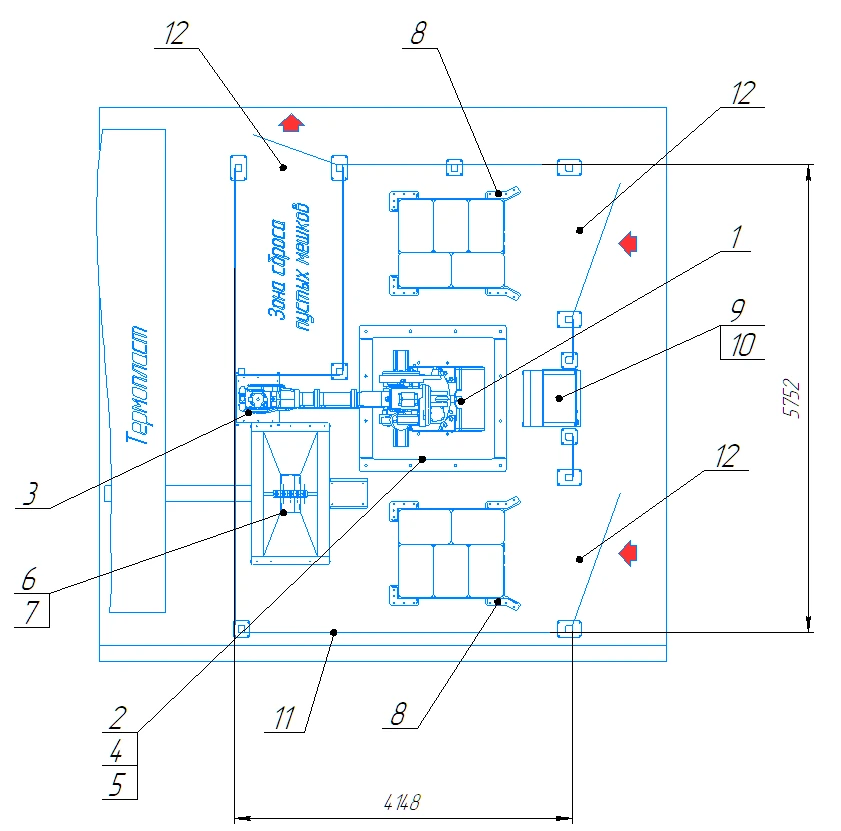
План ячейки: два поста паллет по сторонам робота, бункер и зона сброса мешков
План исходного технического решенияУвеличить
  1. Установить паллету

    Оператор размещает паллету на свободном посту и подтверждает продукт. Система разрешает работу после проверки готовности зоны.

  2. Снять один мешок

    Специализированный вакуумный захват фиксирует мешок и переносит его к режущему узлу. Способ взятия подбирается под упаковку.

  3. Вскрыть и опорожнить

    Режущий узел вскрывает мешок над бункером. Программные движения робота помогают удалить оставшийся продукт.

  4. Удалить упаковку

    Пустой мешок остаётся на захвате до переноса в зону сброса. Затем робот возвращается за следующим мешком.

Узлы из проектной проработки

Как устроен комплекс

Конструкция захвата, способ вскрытия и приём сырья определяют качество растаривания. Эти узлы прорабатываем вместе, на образцах мешков с реальным наполнением.
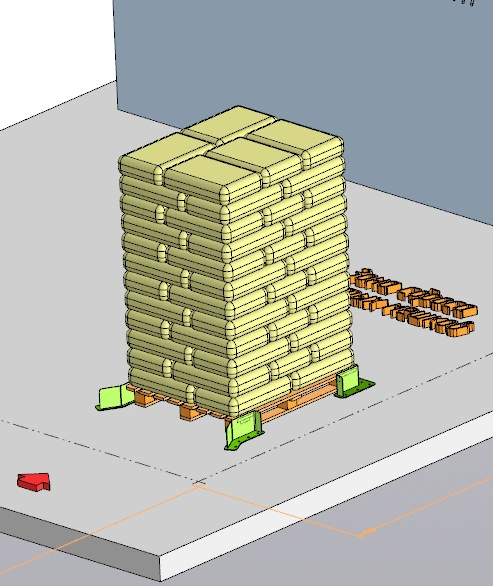
Кондуктор установки паллеты с мешками в рабочей зоне робота

Посты установки паллет

Два кондуктора задают положение паллет относительно робота. Проверяем габариты поддонов, высоту штабеля, схемы укладки и доступ для погрузчика.
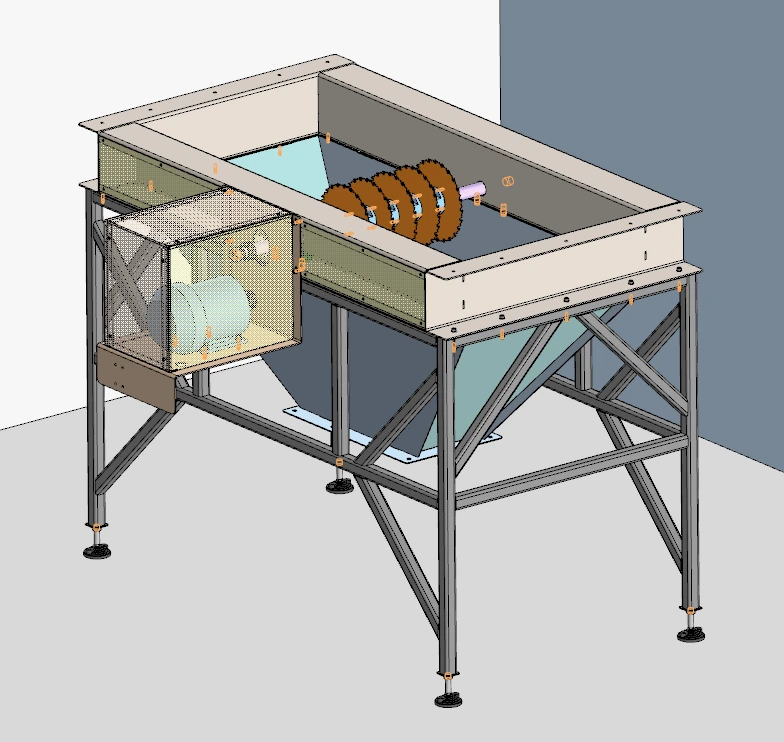
Модель узла вскрытия мешка с дисковыми ножами над приёмной воронкой

Вскрытие и приём сырья

Режущий механизм вскрывает удерживаемый мешок над бункером. Соединительная рама увязывает узел с высотой и расположением действующей системы подачи сырья.
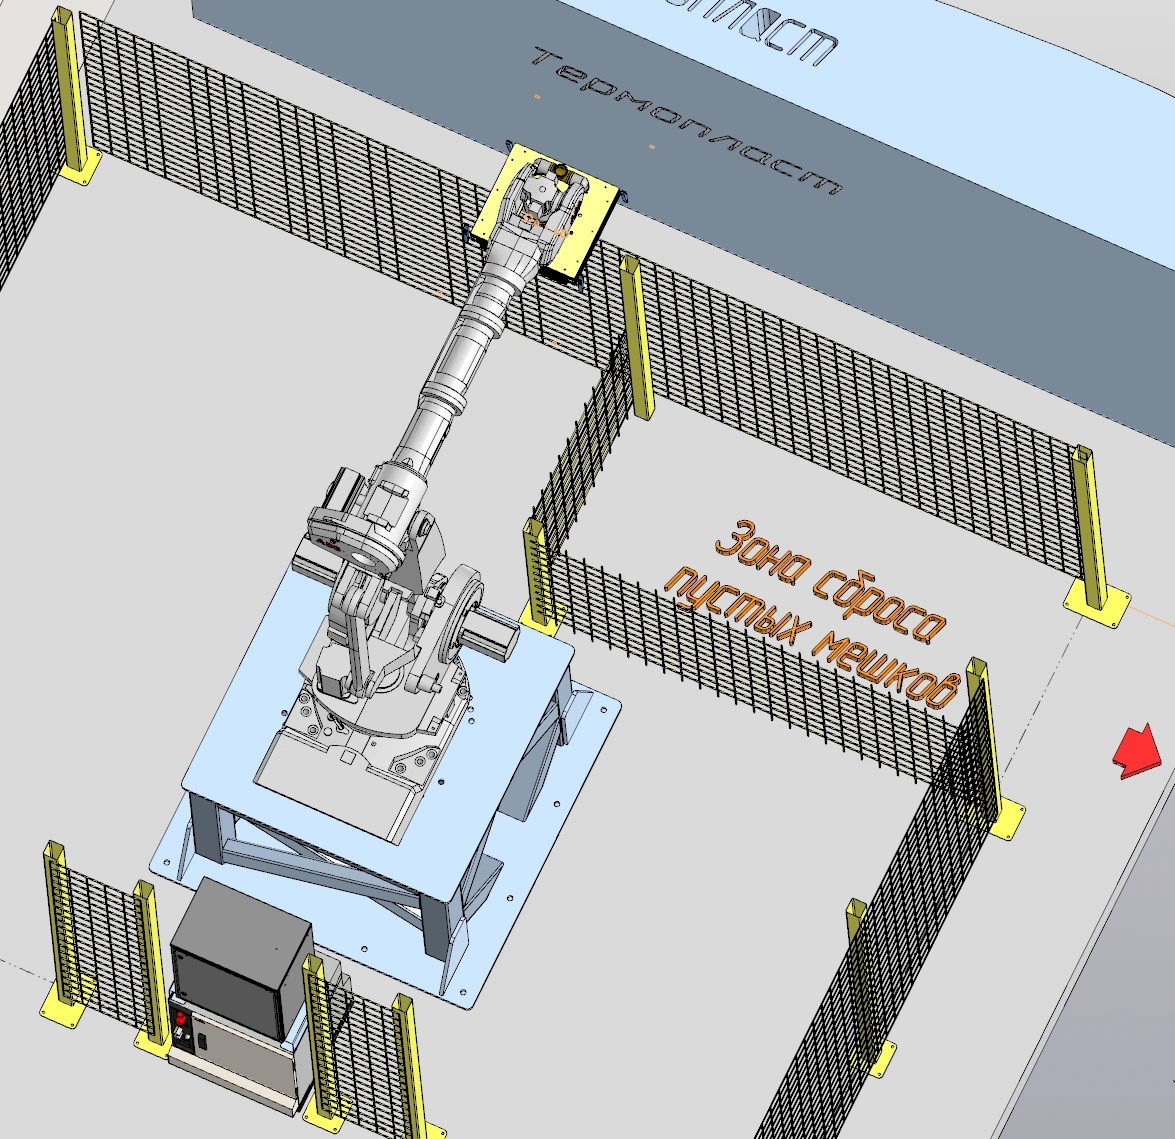
Робот у приёмного бункера и отдельная зона удаления пустых мешков

Выгрузка и удаление тары

Робот удерживает мешок на протяжении растарки, выполняет движения для опорожнения и переносит упаковку в зону сброса. Допустимый остаток определяем испытаниями.

Робот и вакуумная система

Мешковый захват, вихревая воздуходувка и вакуумная система образуют единый узел взятия. В исходном ТКП рассмотрены варианты с четырёхосевыми роботами ABB и BORUNTE; кинематика выбирается по движениям и нагрузке.

Управление и доступ

Панель оператора объединяет выбор продукта, запуск и контроль цикла. Управление учитывает готовность бункера, вакуумной системы и загрузочных постов; доступ в рабочую зону связан с блокировками.

Производительность под расход вашей линии

Для исходного мешка 25 кг в ТКП принят расчётный цикл 15 секунд. Это соответствует 240 мешкам, или 6 тоннам в час, без учёта потерь времени.

Рабочую производительность рассчитываем с учётом смены паллет, свойств мешка, времени опорожнения и готовности бункера. Комплекс подбирается под требуемый расход сырья, а не только под максимальную скорость робота.

Качество растаривания

Что проверяем на образцах

  • Удержание мешка и отделение одной упаковки от штабеля.
  • Качество разреза и контроль фрагментов тары.
  • Остаток продукта после опорожнения.
  • Пыление, очистку и переход между видами сырья.

Результаты проверки определяют захват, режущий узел и движения робота.

Варианты развития участка

Гранулы, порошки и другое сыпучее сырьё

Исходная задача — полимерные гранулы в мешках. Для других материалов проверяем сыпучесть, пыление, абразивность и совместимость с упаковкой. При необходимости включаем пылеулавливание и дополнительные средства контроля.

Второй продукт и второй приёмный бункер

В ТКП предусмотрена возможность расширения на второй вид сырья. Для такой конфигурации прорабатываем разделение потоков, маршруты робота и очистку, чтобы обеспечить согласованные требования к смешению материалов.

Поэтапное внедрение и ручной резерв

Можно начать с одного загрузочного поста и одного бункера, предусмотрев место для расширения. Ручной резервный режим и порядок переключения согласуем с действующим производством.

Учёт работы комплекса

Предусматриваем учёт обработанных мешков, времени циклов и остановок. Состав отчётов и обмен данными с системой предприятия выбираем под задачи производства.

Инженерные работы для участка растаривания

Выберите направление, чтобы посмотреть состав работ. Конкретные узлы и границы поставки определим по вашей задаче.

Растаривание мешков уже реализовано

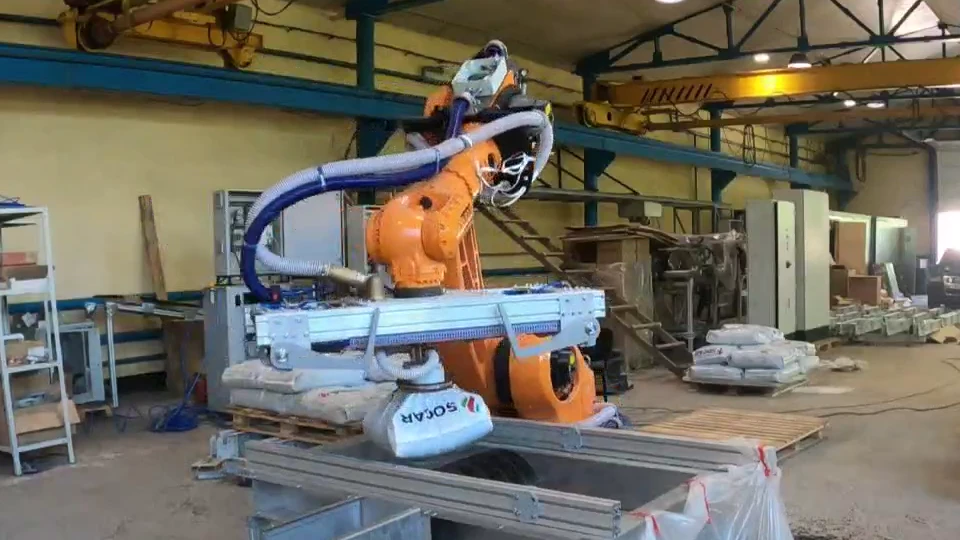
Робот KUKA держит мешок захватом над узлом растаривания
Реализованный комплекс SOMIT

Роботизированное растаривание мешков 25 кг

В отдельном выполненном проекте робот снимает мешки по 25 кг с паллеты, подаёт их на вскрытие и опорожнение, удаляет пустую упаковку и поддерживает непрерывную подачу сырья.

Эта реализация подтверждает опыт SOMIT от проектирования захвата и режущего узла до управления, испытаний и запуска. На текущей странице показана другая компоновка — с двумя стационарными постами загрузки.

Смотреть реализованный проект
Обсудим ваше сырьё

Подберём комплекс растаривания

Пришлите фотографии мешков и участка, тип сырья и требуемый расход. Предложим компоновку, определим состав узлов и исходные данные для расчёта бюджета.

info@somit-tech.ru

Инженерные решения и роботизация

Дмитрий Рыбин

Разобрать мешки, свойства сырья и процесс растаривания.

+7 (905) 116-61-34dmitry.rybin@somit-tech.ru
Схема решения