
Повторяемая форма перед захватом
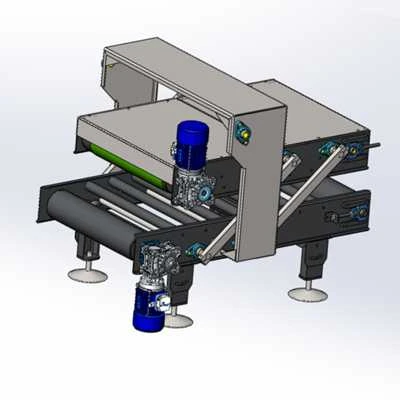
Приглаживание распределяет продукт внутри мешка. Одинаковая геометрия облегчает позиционирование, удержание и формирование устойчивого слоя.
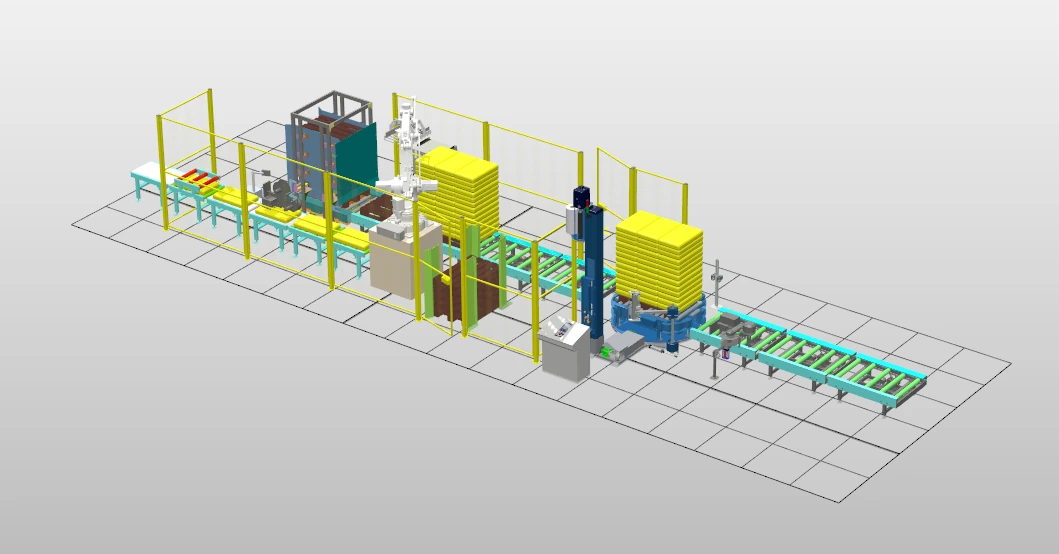
Приглаживание распределяет продукт внутри мешка. Одинаковая геометрия облегчает позиционирование, удержание и формирование устойчивого слоя.
Для каждого формата задаются расположение мешков и чередование слоёв. Учитываем швы, заполнение оболочки и деформацию нижних рядов под нагрузкой.
Подбираем защиту оборудования, доступ к очистке и при необходимости удаление пыли с поверхности мешка. Условия эксплуатации влияют на весь участок.
Приёмная лента передаёт наполненный мешок на выравнивание и согласованные операции подготовки поверхности.
Магазин выдаёт пустой поддон. Позиция подтверждает готовность; под первый слой укладывается прокладка, если предусмотрена рецептом.
Робот поштучно переносит мешки с позиции захвата и укладывает слои. Контролируется готовность подачи и рабочей паллеты.
Сформированный груз передаётся на автоматическую обмотку и выходной буфер для забора погрузчиком.
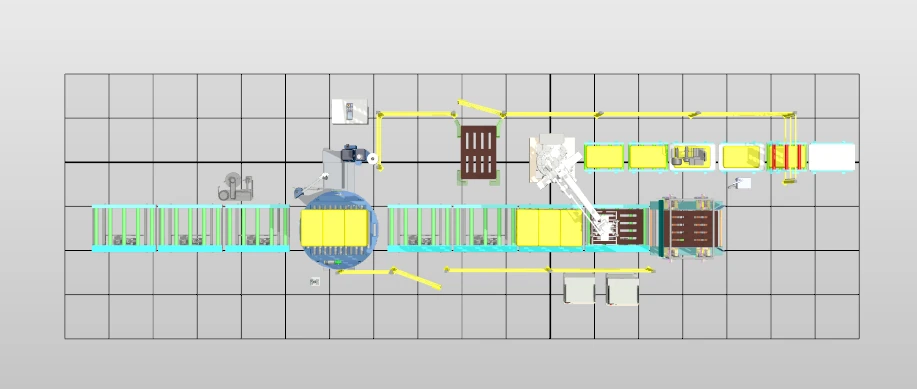
В исходном варианте ленточная трасса подготавливает мешки, а отдельная паллетная трасса связывает укладку с обмоткой и выдачей.
В показанной проработке задан темп 300 мешков/ч при массе 19–25 кг. Для вашего продукта рассчитаем полный цикл: подготовку мешка, перенос, прокладки и смену паллет. Количество паллет в час определяется схемой укладки и работой периферии.
Материал оболочки, шов и фактическое заполнение влияют на форму и удержание. Испытания проводим на мешках с продуктом, а не на пустой упаковке.
В исходном решении предусмотрен вилочный захват с поштучным переносом мешков и работой с прокладками. Исполнение проверяем под конкретную оболочку и наполнение.
Диспенсер, транспортные секции, пост укладки и обмотчик. Тип и допустимое состояние паллет фиксируются до проектирования.
Рецепты, диагностика, безопасный доступ и восстановление после остановки. Пылезащита и дополнительные операции задаются условиями площадки.
Подача пустых паллет, укладка мешков и выход на обмотку. Исполнения подбираем с учётом оболочки мешка, пыли и устойчивости груза.
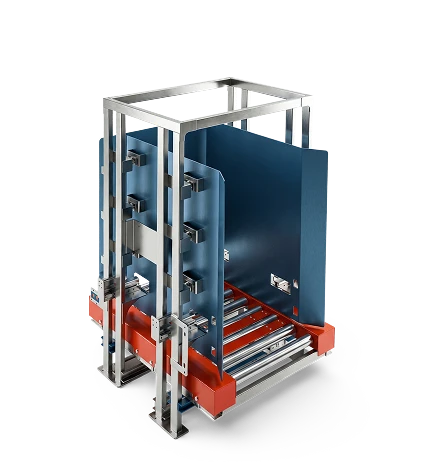
Запас пустых поддонов перед роботом. Вместимость магазина выбираем по темпу укладки и времени пополнения стопы.
Выбрать исполнение
Укладывает мешки по рецепту. Модель робота и мешковый захват выбираем по массе, геометрии и требуемому циклу.
Выбрать исполнение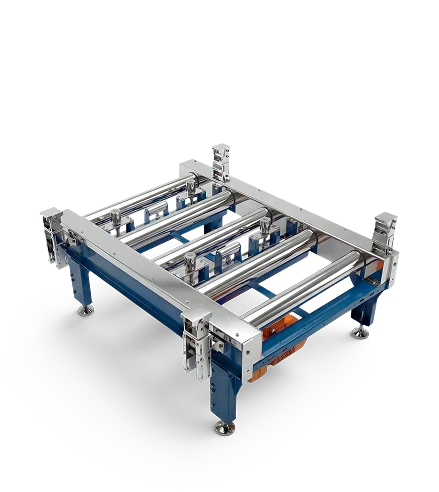
Передаёт паллету с поста укладки на упаковку и в выходной буфер. Накопление увязываем с работой погрузчика.
Выбрать исполнение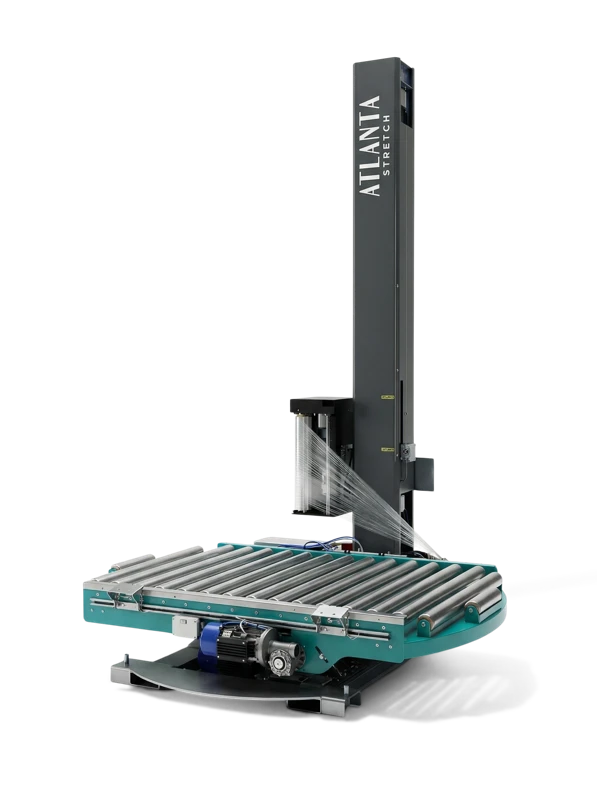
Фиксирует груз перед вывозом. Режим обмотки согласуем с деформацией мешков и устойчивостью нижних слоёв.
Выбрать исполнение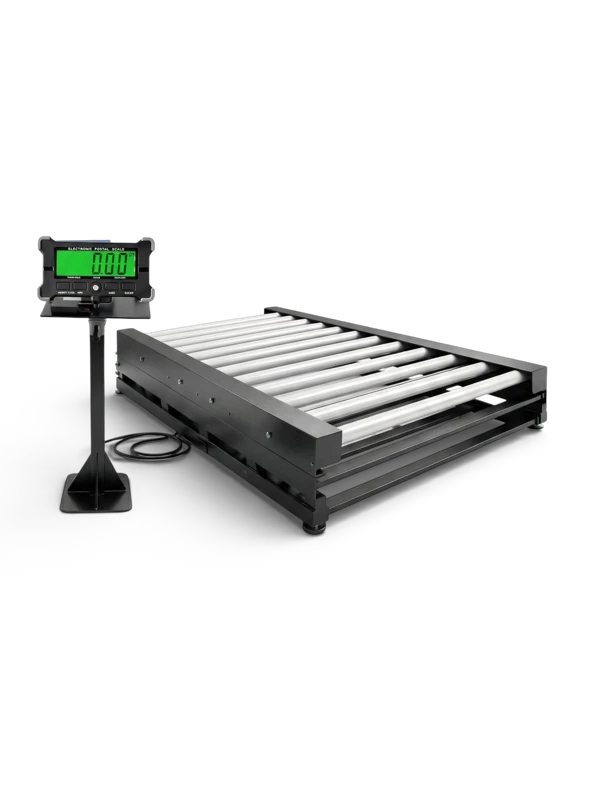
Если нужен учёт массы готовых паллет — включаем весовую секцию в выходной маршрут. Это дополнительная опция участка.
Выбрать исполнение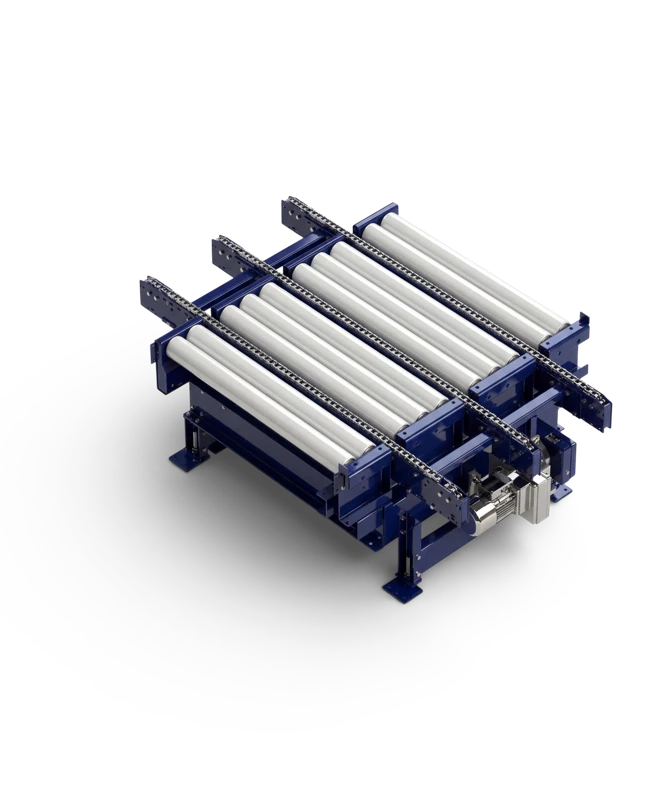
Для поперечной передачи паллет между постом укладки и общей трассой. Необходимость определяется планировкой участка.
Выбрать исполнениеПришлите фото наполненного мешка и готовой паллеты. Проверим подготовку формы, способ захвата и компоновку линии.
Обсудить адаптацию решения и состав работ.
+7 (925) 705-41-44mikhail.ushakov@somit-tech.ruРазобрать захват мешков, укладку и требуемый выпуск.
+7 (905) 116-61-34dmitry.rybin@somit-tech.ru