Реализованные проекты

Роботизация растаривания мешков 25 кг уложенных на паллету

Роботизация растаривания мешков 25 кг уложенных на паллету


Задача

Полная автоматизации процесса растарки продукции, поставляемой в мешках массой по 25 кг, уложенных на паллеты. Участок загружен в круглосуточном режиме 24/7, при этом требуемая производительность достигает 10 тонн в час

Ключевые вызовы проекта

Необходимость автоматической работы
Полная автоматизация процесса растарки продукции, поставляемой в мешках массой по 25 кг, уложенных на паллеты. Участок загружен в круглосуточном режиме 24/7, при этом требуемая производительность достигает 10 тонн в час
Обеспечение стабильного цикла
Выгрузка уложенных на палет мешков и их распаковки. Стабильный, ритмичный цикл растаривания, независимо от схемы укладки мешков и типа тары. Работа с несколькими типами паллет и различными форматами укладки мешков
Манипуляции с упаковкой и модульность
Необходимость распознавать ориентацию мешков, растаривать и удалять пустую упаковку с минимальными остановками. Обеспечение модульности решения, для будущего масштабирования и возможности ручного управления при внештатных ситуациях

Решение

Инженерной командой SOMIT спроектировано и изготовлено решение на базе промышленного робота KUKA KR2150, обеспечивающее полностью автоматизированную растарку мешков, уложенных на паллеты. Комплекс построен по модульному принципу, охватывает все стадии процесса — от подачи паллет до удаления пустых мешков и поддонов. Управляется с единого поста, оснащённого панелью оператора HMI.

Комплекс полностью адаптирован под физические ограничения производственной площадки. Его архитектура допускает масштабирование и дооснащение при расширении объёма задач.

Ключевые узлы и функции комплекса:

01
Робот-манипулятор KR2150
Оснащён вакуумным захватом, разработанным для надёжной фиксации мешков различной формы и пустых поддонов. Захват устойчив к воздействию пыли и абразивных частиц. Алгоритм захвата исключает повреждение упаковки и обеспечивает точность перемещения мешка к узлу растарки
02
Узел растарки
Реализован на базе модуля с ножами и функцией встряхивания мешка. Это позволяет полностью извлекать содержимое мешка без остатка, снижая потери и исключая необходимость ручного ворошения
03
Приём пустых мешков
В специализированный контейнер промышленного исполнения, размещённый в пределах рабочей зоны робота. Контейнер подобран с учетом оптимального объема и удобства выгрузки складской техникой
04
Подача продукции
Через модули цепных конвейеров SOMIT, которые обеспечивает буферизацию и точное позиционирование паллет в зоне работы робота. После завершения растарки пустые паллеты автоматически роботом перекладываются в накопитель
05
Безопасность и контроль РТК
Обеспечивает комплекс защитных ограждений с интегрированными кнопочными постами и замками доступа. В системе реализованы функции ручного режима для безопасного обслуживания и работы в случае отключения автоматического
06
В ПО комплекса предусмотрена работа с различными схемами укладки мешков
Робот работает по заранее заданным алгоритмам, с возможностью оперативного переключения между ними оператором
07
В состав решения включено удалённое и очное сервисное сопровождение
Включая off-line анализ backup архива и выездные работы по юстировке и диагностике
Результат
1
Автоматизация
Производственная линия была переведена на круглосуточный режим работы с гарантированной производительностью до 10 тонн в час, в зависимости от формата упаковки и схемы укладки мешков на паллете.
2
Эффективность
Высокая повторяемость операций и надёжная идентификацию положения мешков, значительно снизили количество внештатных ситуаций и вмешательств оператора. Автоматизированное управление и точная механика манипулятора стабилизировали эффективность растарки, без преждевременного повреждения упаковки и без остатков материала внутри мешков.
3
Автоматическая подача и отвод паллет
Совместно с модулем удаления пустой тары, обеспечили непрерывность потока и освобождение персонала от тяжёлой физической работы. Реализованные функции перевода в ручной режим добавили системе гибкости и удобства в эксплуатации.
Роботизация паллетирования и контроля качества банок с краской

Роботизация паллетирования и контроля качества банок с краской


Задача

Комплексная автоматизация масштабируемой архитектуры с последовательным или параллельным вводом в эксплуатацию систем подачи продукта завершающего этапа производства на трёх производственных линиях. Физическая укладка продукции, автоматическая подача паллет, формирование межслойных прокладок, дефектовка продукции по весу и герметизации, разворот тары в соответствии с заданной ориентацией укладки.

Ключевые вызовы проекта

Полная роботизация процесса
Укладка металлических и пластиковых банок с краской объёмом от 0,5 до 20 литров на паллеты, контроль качества, интеграция системы ориентации продукции с применением технического зрения. Минимизация участие обслуживающего персонала.
Ограничения и высокие требования
Ограничения по габаритам оборудования, плотная компоновка линии, высокие требования к производительности и необходимость интеграции в уже действующую конвейерную инфраструктуру. Сохранение свободного доступа к линиям, возможность ручного управления и технического обслуживания без остановки производства.
Готовность к отказоустойчивой работе 24/7
Возможность диагностики неисправностей, как в локальном, так и в удалённом режиме. Модульное исполнение и предварительная сборка для заводских испытаний на производственной площадке SOMIT.

Решение

Разработали и внедрили единый роботизированный комплекс паллетирования, обслуживающий три производственные линии. Централизованная архитектура: одна роботизированная ячейка с распределённой логикой управления, интегрированная в общий контур конвейерной логистики предприятия. Комплекс объединил функции захвата, ориентации, контроля качества, паллетирования, дальнейшего отвода и отбраковки продукции.

Ключевые узлы и функции комплекса:
01
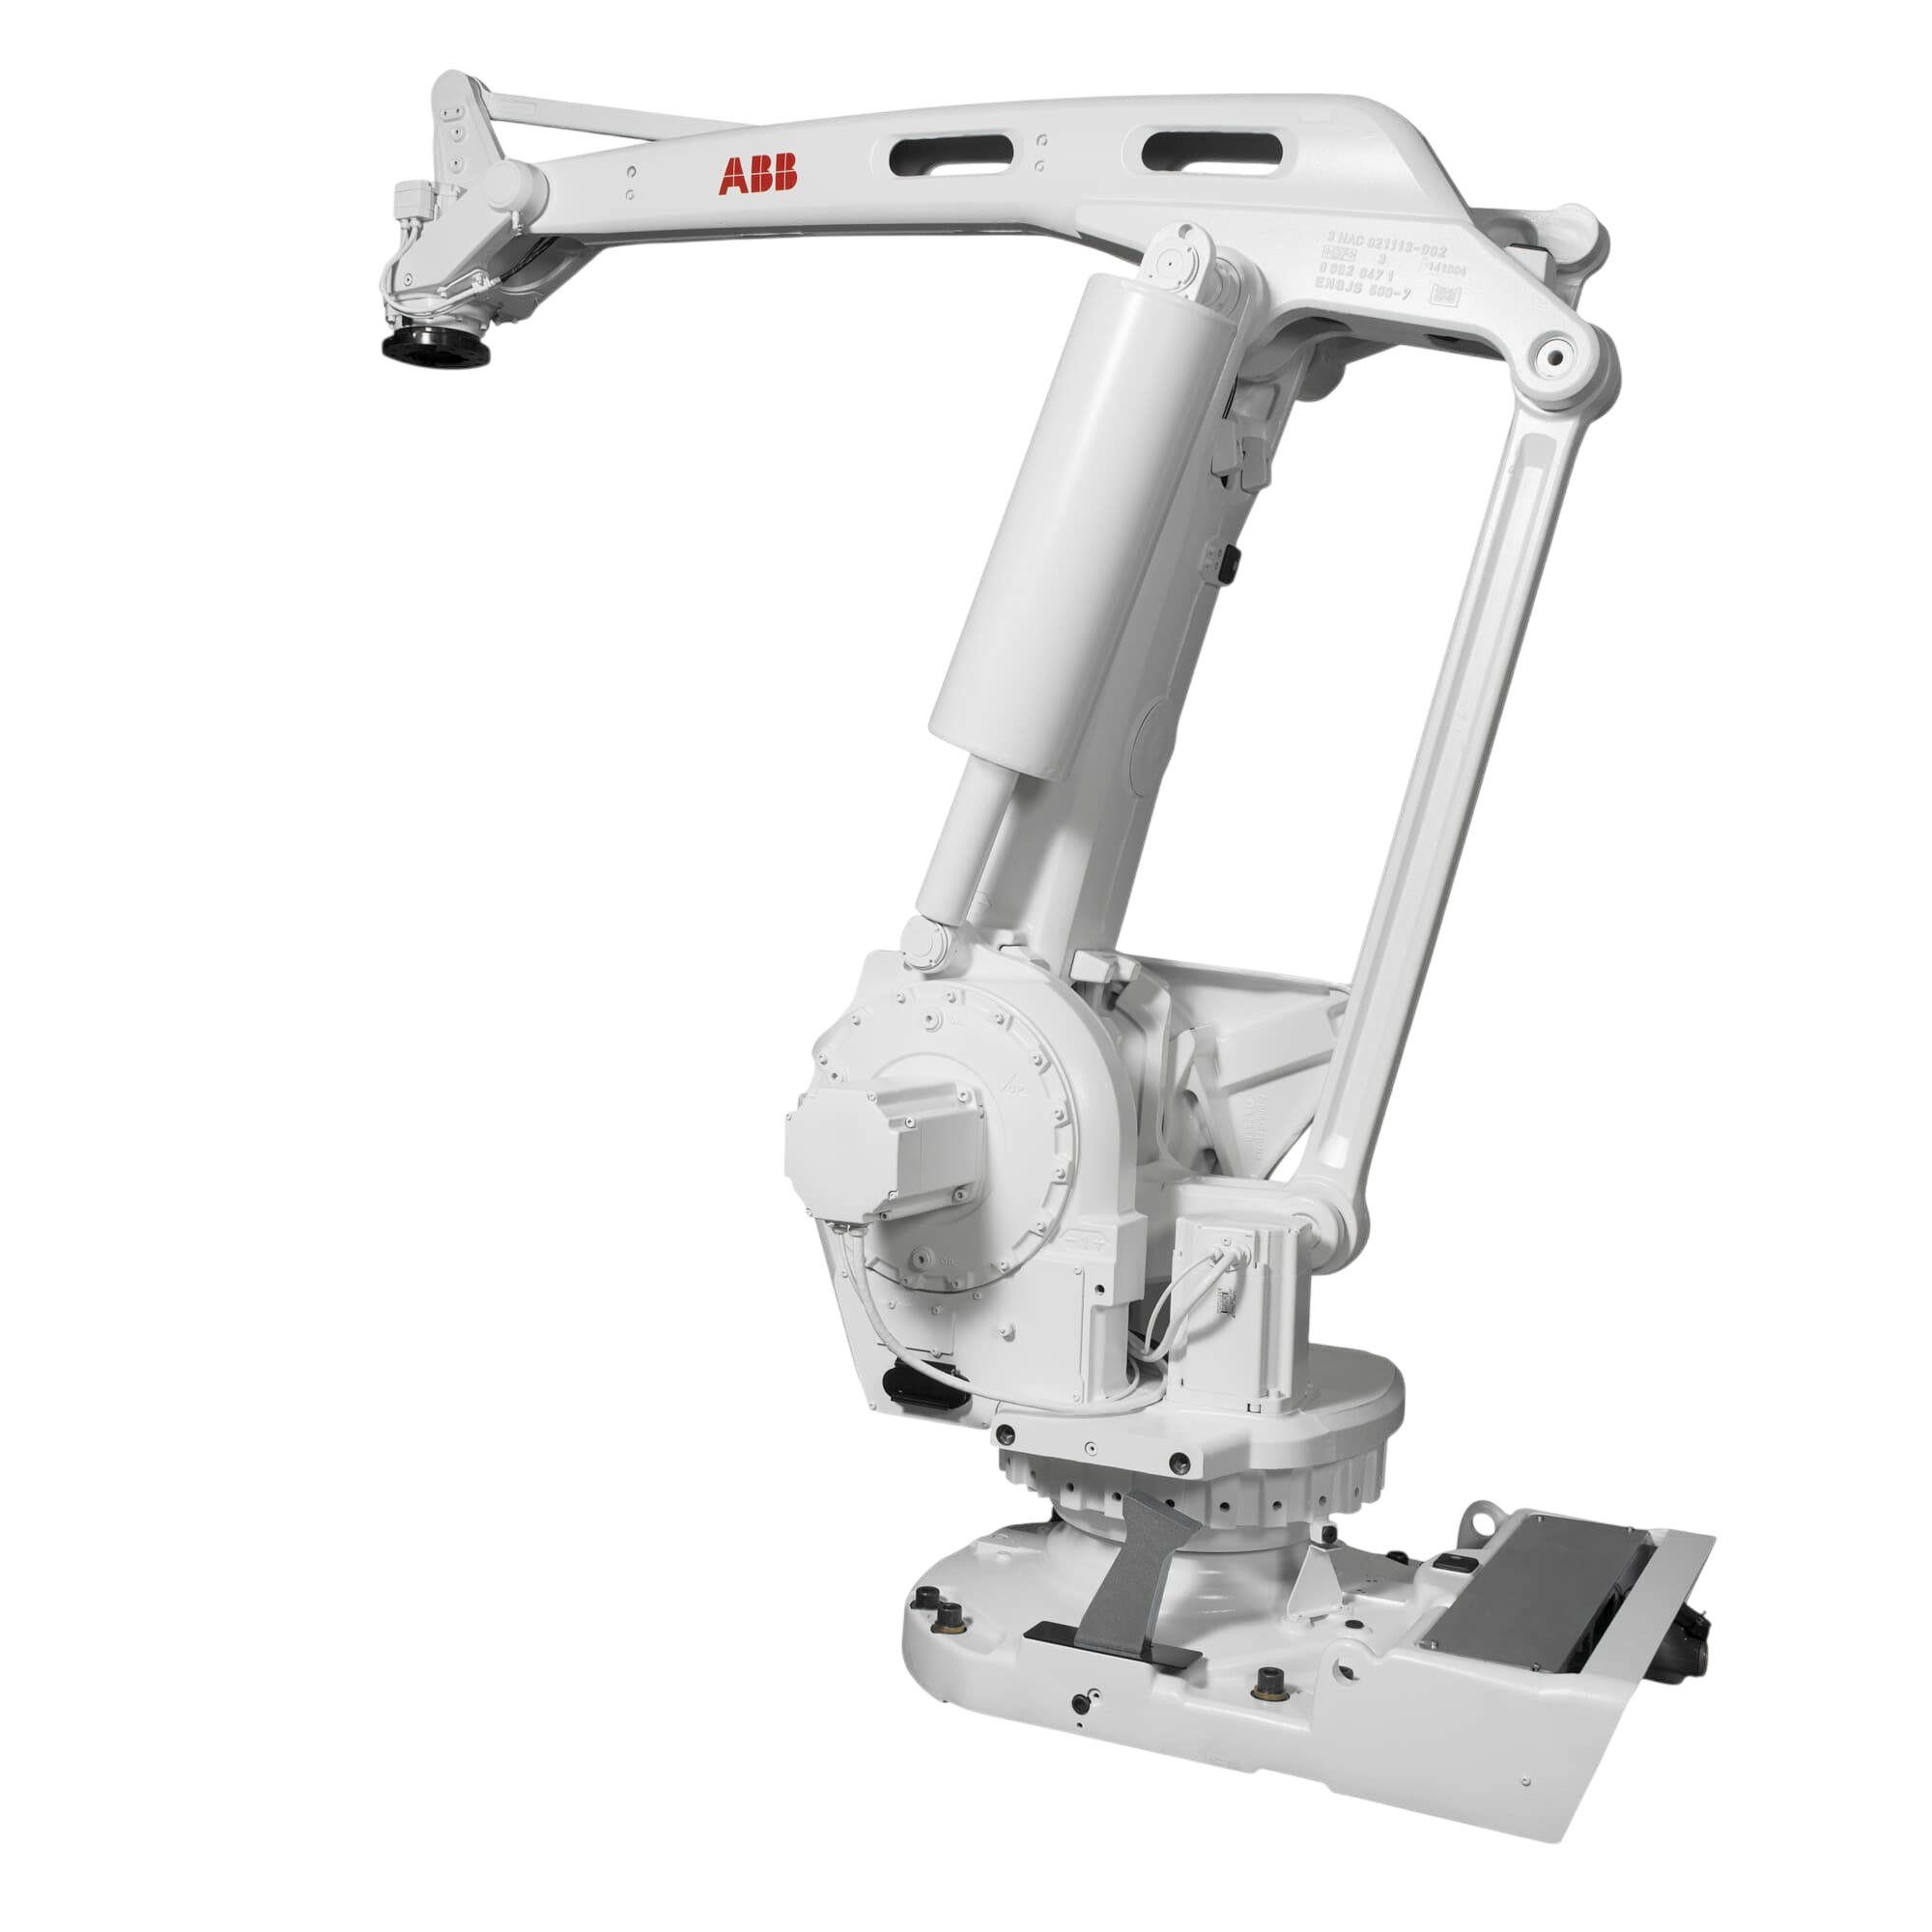
Центральный элемент системы — промышленный робот ABB IRB 660
Робот выполняет укладку продукции на паллету по заданной схеме, не требуя перенастройки захвата при смене формата. Межслойные подложки укладываются тем же роботом, что упрощает конструкцию и сокращает время цикла. Контроль точек захвата и позиционирование осуществляется оптическими датчиками
02
Подача пустых паллет
Реализована через автоматический диспенсер с ёмкостью до 10 штук. Конвейерная система выполнена на базе трёхцепных модулей с системой позиционирования по центральной опоре, обеспечивая точную ориентацию и подачу в зону укладки. Логика диспенсера учитывает ручное подтверждение загрузки стопки оператором, что повышает безопасность эксплуатации
03
Для контроля качества
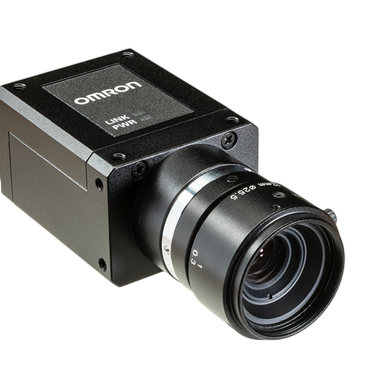
Была реализована система технического зрения на базе камер Omron. Система производит идентификацию брака по весу и положению крышки на банке. При обнаружении отклонений продукт автоматически выводится на поворотную секцию и гравитационный конвейер, для последующего удаления продукта с транспортной системы. Анализ осуществляется с частотой обновления до 2 мс, данные поступают в промышленный контроллер, который передаёт управляющие команды системе разворота и отбраковки
04
Дополнительные элементы безопасности
Включают пневматические стопоры, серво позиционеры, ограждения с электрозамками, аварийные кнопки, светосигнальные колонны и оптический контроль загрузки. Весь конвейерный комплекс изготовлен и собран из модульных элементов на собственном производстве в Туле и прошёл предварительное тестирование с участием заказчика. Управление осуществляется с единого поста на базе ПЛК и HMI панели Siemens, поддерживается удалённая диагностика, интеграция в АСУТП верхнего уровня и передача данных в систему учёта предприятия
Результат
1
Централизованное управление конвейерными потоками и работой манипулятора
Позволило добиться полной синхронизации всех технологических операций: позиционирования, дефектовки, ориентации продукта, подачи паллет и подложек, формирования паллет, передачи на упаковку и вывода готовой упакованной и отбракованной продукции
2
Применение технического зрения и прецизионных исполнительных механизмов
Обеспечило высокую точность ориентации банок и их укладки, исключив необходимость ручных операций
3
Реализованное решение
Сократило время цикла паллетирования, повысило стабильность укладки и обеспечило равномерную загрузку производственных линий
4
Интеграция системы в существующую SCADA предприятия
Позволила заказчику получать оперативные данные о производительности и техническом состоянии оборудования, а также проводить удалённый мониторинг и диагностику
Роботизация процесса паллетирования прямоугольной жестяной банки

Роботизация процесса паллетирования прямоугольной жестяной банки


Задача

Перед заказчиком стояла задача комплексной автоматизации завершающего этапа упаковки металлических канистр после проверки их на герметичность. Существующая производственная линия работала с высокой интенсивностью, и любое вмешательство человека замедляло процесс, увеличивало риск повреждения продукции и создавало перебои в логистике.

Основные требования включали интеграцию системы паллетирования в уже действующую линию без остановки производства, соблюдение высокой производительности не менее 55 канистр в минуту и возможность автоматической укладки всех четырёх типоразмеров канистр с сохранением их геометрии и товарного вида.

Ключевыми ограничениями являлись:

  • Ограниченное пространство на производственном участке, невозможность блокировки технологических проездов и доступа к обслуживанию основного оборудования;
  • Необходимость полного исключения статического напряжения на металлической таре;
  • Минимальное участие персонала при высокой надёжности работы и производительности комплекса;
  • Автоматическая замена заполненных паллет на пустые в непрерывном цикле;
  • Возможность оперативной смены формата укладки без перепрограммирования системы;
  • Высокая износостойкость всех транспортирующих элементов;
  • Единый пост управления с возможностью передачи данных и интеграции в действующую АСУ ТП предприятия.

Также заказчик предъявил требования к составу поставки. В комплектацию должны входить частотные приводы на всех конвейерах, ЗИП на один год работы и система безопасности, соответствующая международным и российским стандартам.

Ключевые вызовы проекта

Инженеры компании АТМ Технолоджи разработали и внедрили роботизированный технологический комплекс (РТК) паллетирования канистр, полностью соответствующий требованиям ГОСТ 12.2.072–98, EC Machinery Directive и стандартам безопасности EN 775.

В состав РТК вошли два промышленных робота ABB IRB 2600 и ABB IRB 1200 с специализированными захватами, пьедесталами и программным обеспечением, диспенсер паллет роликовые конвейеры и упаковочная стрейч машина. Основной робот IRB 2600 осуществляет захват и укладку групп канистр на паллет с помощью вакуумного захвата, а вспомогательный IRB 1200 укладывает картонные прокладки между слоями продукции. Оба робота работают синхронно в режиме реального времени, управляются через центральный шкаф управления и обеспечивают стабильный ритм работы без участия оператора.

Логистика паллет организована через диспенсер паллет SOMIT, рассчитанный на 10 поддонов, который в автоматическом режиме подаёт паллеты на роликовый конвейер SOMIT зоны укладки. Канистры поступают на участок паллетирования по пластинчатому накопительному конвейеру, где с помощью оптических датчиков формируются группы продукта согласно выбранному алгоритму. Сформированная паллета с уложенными канистрами и прокладками перемещается по роликовому конвейеру SOMIT к стретч-машине, производящей автоматическую обмотку и фиксацию груза. После упаковки паллета поступает на участок накопления, откуда подхватывается вилочной техникой.

Все электромоторы системы оснащены частотными приводами, что обеспечивает точную регулировку скорости и плавность работы. В конструкции комплекса реализованы решения по антистатической защите продукции, а также предусмотрен контур безопасности с ограждениями, аварийной остановкой и межзонными замками. Управление системой осуществляется с единой панели, с возможностью настройки до четырёх алгоритмов укладки. Интеграция с АСУ ТП предприятия реализована через стандартные промышленные интерфейсы связи.

Решение

В результате реализации проекта заказчик получил роботизированную безопасную систему паллетирования канистр, способную работать в непрерывном потоке 24/7. Производительность комплекса достигла заданных 55 канистр в минуту по всем четырём типоразмерам продукции, с возможностью оперативного переключения между алгоритмами укладки.

Интеграция двух промышленных роботов ABB обеспечила чёткую синхронизацию подачи продукта, его паллетирования и укладки межслойной прокладки без смещений и повреждений тары. Устойчивое положение паллет на линии, точность позиционирования, вакуумный захват и синхронизация работы всех модулей позволили достичь высокой стабильности упаковки.

За счёт внедрения конвейерной системы с диспенсером паллет, роботов ABB и стрейч-машины заказчику удалось:

  • Исключить ручной труд на участке паллетирования;
  • Сократить простои производственной линии до минимума;
  • Снизить износ складской техники;
  • Повысить общую пропускную способность упаковочной зоны.

Комплекс легко масштабируется, отвечает требованиям по электробезопасности и эргономике, интегрирован в существующую АСУ ТП, дополняя логистику основного производства.

Проект продемонстрировал эффективность роботизации как инвестиции в устойчивость и цикличность логистических операций на высоконагруженных участках упаковки.

Ключевые узлы и функции комплекса:

01
Основной робот IRB 2600
Осуществляет захват и укладку групп канистр на паллет с помощью вакуумного захвата
02
Вспомогательный робот IRB 1200
Укладывает картонные прокладки между слоями продукции
03
Оба робота
Работают синхронно в режиме реального времени, управляются через центральный шкаф управления и обеспечивают стабильный ритм работы без участия оператора
04
Логистика паллет
Организована через диспенсер паллет SOMIT, рассчитанный на 10 поддонов, который в автоматическом режиме подаёт паллеты на роликовый конвейер SOMIT зоны укладки
05
Канистры
поступают на участок паллетирования по пластинчатому накопительному конвейеру, где с помощью оптических датчиков формируются группы продукта согласно выбранному алгоритму
06
Сформированная паллета с уложенными канистрами и прокладками
Перемещается по роликовому конвейеру SOMIT к стретч-машине, производящей автоматическую обмотку и фиксацию груза
07
После упаковки
Паллета поступает на участок накопления, откуда подхватывается вилочной техникой
Результат
1
Роботизированная безопасная система паллетирования канистр
Способная работать в непрерывном потоке 24/7
2
Производительность комплекса
Достигла заданных 55 канистр в минуту по всем четырём типоразмерам продукции, с возможностью оперативного переключения между алгоритмами укладки
3
Интеграция двух промышленных роботов ABB
Обеспечила чёткую синхронизацию подачи продукта, его паллетирования и укладки межслойной прокладки без смещений и повреждений тары
4
Устойчивое положение паллет на линии, точность позиционирования, вакуумный захват и синхронизация работы всех модулей
Позволили достичь высокой стабильности упаковки
Роботизация паллетирования каменноватных плит

Роботизация паллетирования каменноватных плит


Задача

Заказчик обратился в нашу компанию с просьбой превратить хаос после термоупаковки в точный роботизированный поток.

После термоупаковочной машины, упаковывающей плиты каменной ваты в пленку с фирменным логотипом, на производстве, начиналась зона неопределенности:

  • Ручное паллетирование "на глазок". Сотрудники вручную укладывали плиты различных типоразмеров и масс на паллеты. Соблюдение сложных структур укладки было трудозатратным и ненадежным;
  • Ручная логистика и упаковка. Паллеты вручную обматывались стрейч-пленкой, затем погрузчиками перевозились к месту автопогрузки. Процесс был прерывистым, медленным, требовал множества рук.

Все это приводило к ошибкам укладки, нестабильным паллетам и как следствие к повреждению товара при транспортировке. Плюсом ко всему физический труд с тяжелыми плитами повышал риск травматизма.

Ключевые вызовы проекта

После проведенного аудита решение напрашивалось само собой - роботизация и полная автоматизация финального цикла производства. Инженеры нашей компании спроектировали, смонтировали, настроили и запустили всю инфраструктуру после термоупаковки:

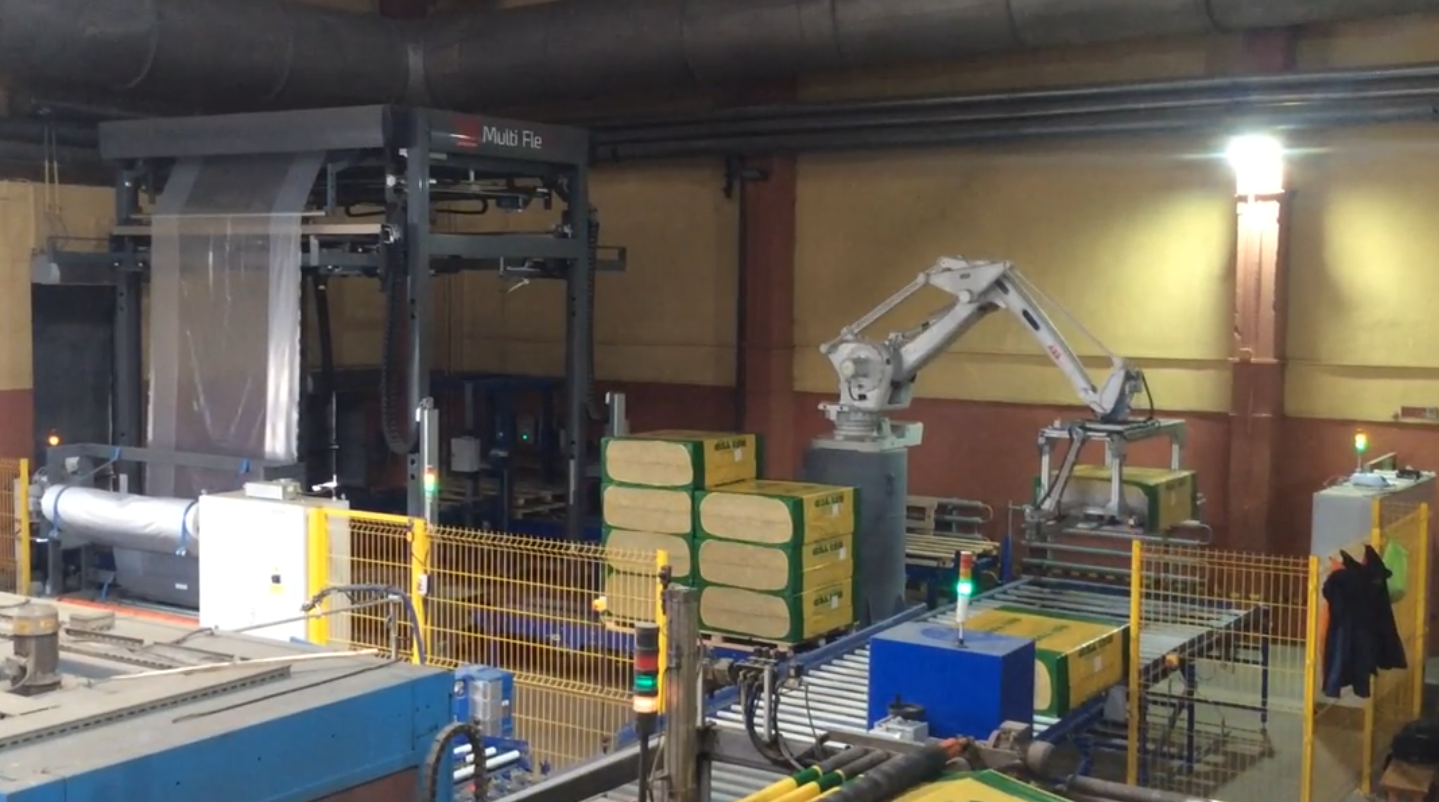
  • Роликовые конвейеры от термоупаковки к роботу доставляют упакованные плиты на рабочий стол паллетайзера, от робота к упаковке транспортируют сформированный паллет на стрейч-худ машину, от упаковки к погрузке перемещают упакованный паллет в зону автопогрузки;
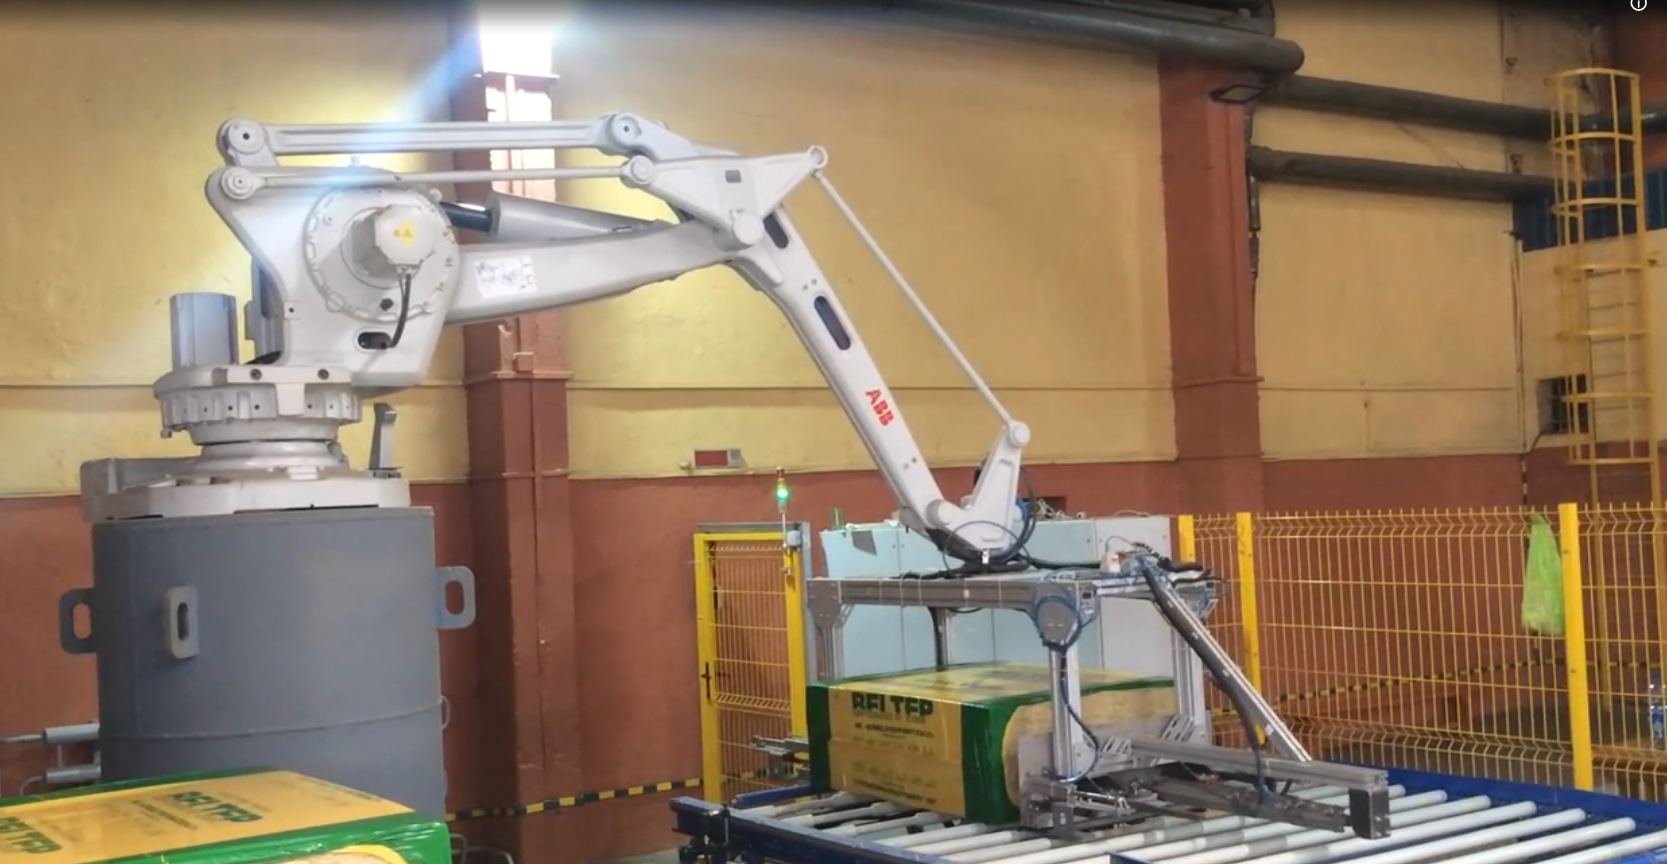
  • Четырехосный робот-паллетайзер - "интеллектуальный укладчик". Мы специально разработали и собрали для этой задачи пневматический захват для надежной и бережной укладки плит каменной ваты любых типоразмеров и веса без деформации.
  • Разработанное для робота ПО и захват дают возможность не только укладывать каждую плиту строго по заданной структуре, но и самостоятельно устанавливают новый пустой поддон на позицию, полностью исключая человеческий фактор.
  • Финальным упаковщиком стала автоматическая стрейч-худ машина. Она надежно надевает на сформированный роботом паллет стрейч пленку и передает его дальше на автопогрузку.

Решение

Мы провели радикальную трансформацию участка от рутины к роботизации. На месте ручных операций теперь работает созданная нами с нуля высокоточная система. В результате её внедрения мы получили:

  • Полное устранение ручного труда и как следствие высвобождение персонала для других задач;
  • Кратный рост скорости и стабильности. Теперь линия работает 24/7 в заданном темпе и её производительность больше не зависит от усталости или квалификации рабочих;
  • Абсолютную точность укладки. Гарантированное 100% соблюдение структур укладки для всех типов плит. Исключен брак из-за ошибок формирования паллеты;
  • Повышение сохранности продукции. Бережный пневмозахват и точная роботизированная укладка свели возможность повреждения плит к нулю;
  • Снижение эксплуатационных затрат. Экономия на зарплате укладчиков и операторов, снижение потребности в погрузчиках и сокращение потерь от брака повысили рентабельность производимой продукции;
  • Повышение безопасности, через устранение рисков травм, связанных с ручным подъемом тяжелых плит и их транспортировкой.
  • Готовую инфраструктуру "под ключ".

Заказчик получил полностью функционирующую автоматизированную линию (конвейеры, робот с уникальным захватом, стрейч-худ машина), интегрированную у существующую систему АСУ ТП предприятия. От идеи до работающего решения полностью нашей разработки монтажа и наладки.

Ключевые узлы и функции комплекса:

01
Роликовые конвейеры
От термоупаковки к роботу доставляют упакованные плиты на рабочий стол паллетайзера, от робота к упаковке транспортируют сформированный паллет на стрейч-худ машину, от упаковки к погрузке перемещают упакованный паллет в зону автопогрузки
02
Четырехосный робот-паллетайзер - "интеллектуальный укладчик"
Мы специально разработали и собрали для этой задачи пневматический захват для надежной и бережной укладки плит каменной ваты любых типоразмеров и веса без деформации
03
Разработанное для робота ПО и захват
Дают возможность не только укладывать каждую плиту строго по заданной структуре, но и самостоятельно устанавливают новый пустой поддон на позицию, полностью исключая человеческий фактор
04
Финальным упаковщиком стала автоматическая стрейч-худ машина
Она надежно надевает на сформированный роботом паллет стрейч пленку и передает его дальше на автопогрузку.
Результат
1
Полное устранение ручного труда
Как следствие высвобождение персонала для других зада
2
Кратный рост скорости и стабильности
Теперь линия работает 24/7 в заданном темпе и её производительность больше не зависит от усталости или квалификации рабочих
3
Абсолютную точность укладки
Гарантированное 100% соблюдение структур укладки для всех типов плит. Исключен брак из-за ошибок формирования паллеты
4
Повышение сохранности продукции
Бережный пневмозахват и точная роботизированная укладка свели возможность повреждения плит к нулю
5
Снижение эксплуатационных затрат
Экономия на зарплате укладчиков и операторов, снижение потребности в погрузчиках и сокращение потерь от брака повысили рентабельность производимой продукции
6
Повышение безопасности
Через устранение рисков травм, связанных с ручным подъемом тяжелых плит и их транспортировкой